ربات مریخنورد چگونه بدون راننده روی سیاره دیگر حرکت میکند؛ نکات مهم و کاربردی
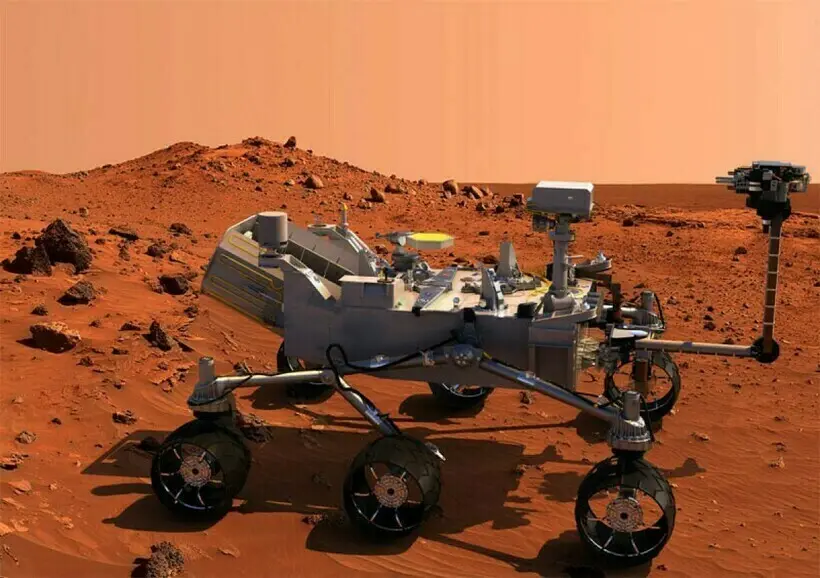
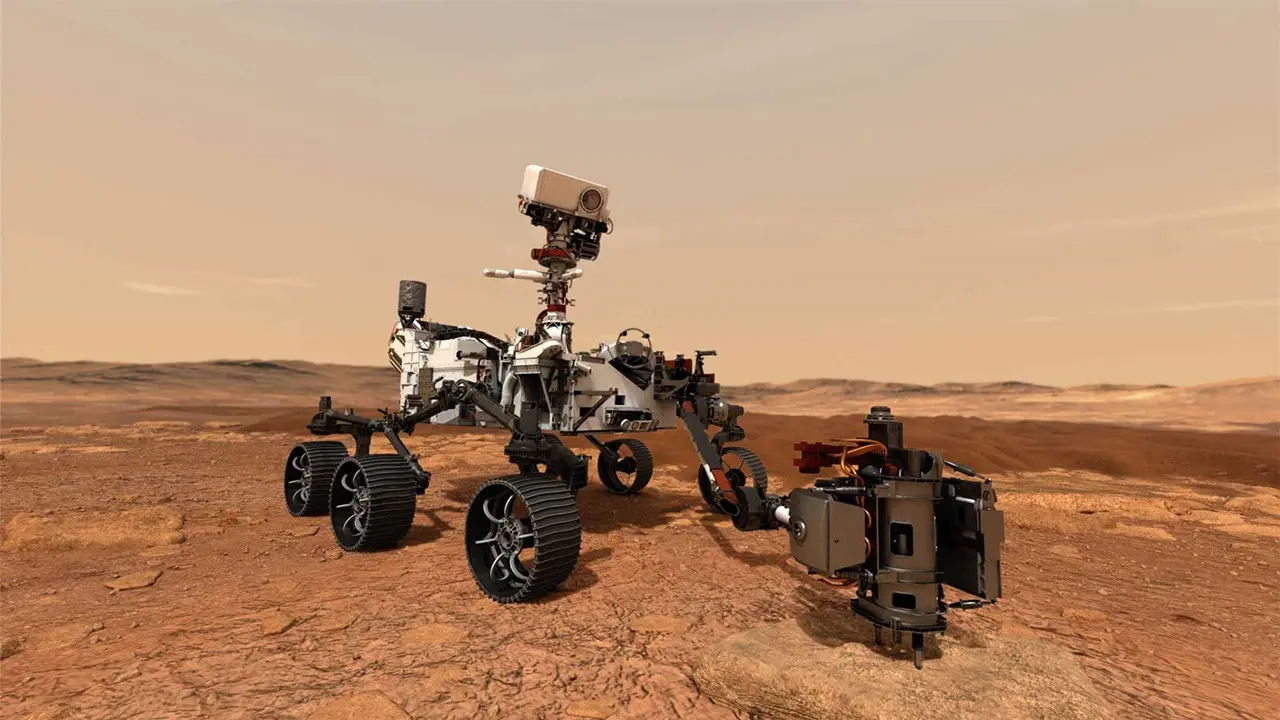
مریخ، سیارهای که همواره در مرکز توجه دانشمندان و فضانوردان قرار داشته است، امروزه با حضور رباتهای مریخنورد به یکی از مهمترین موضوعات علمی و فنی تبدیل شده است. این رباتها که بدون سرنشین و بدون راننده عمل میکنند، چگونه میتوانند در شرایط سخت و ناشناختهای مانند مریخ، حرکت کنند؟ پاسخ این سوال در ترکیبی از فناوریهای پیشرفته، هوش مصنوعی و برنامهریزی دقیق نهفته است.
سیستمهای هدایت و ناوبری رباتهای مریخنورد
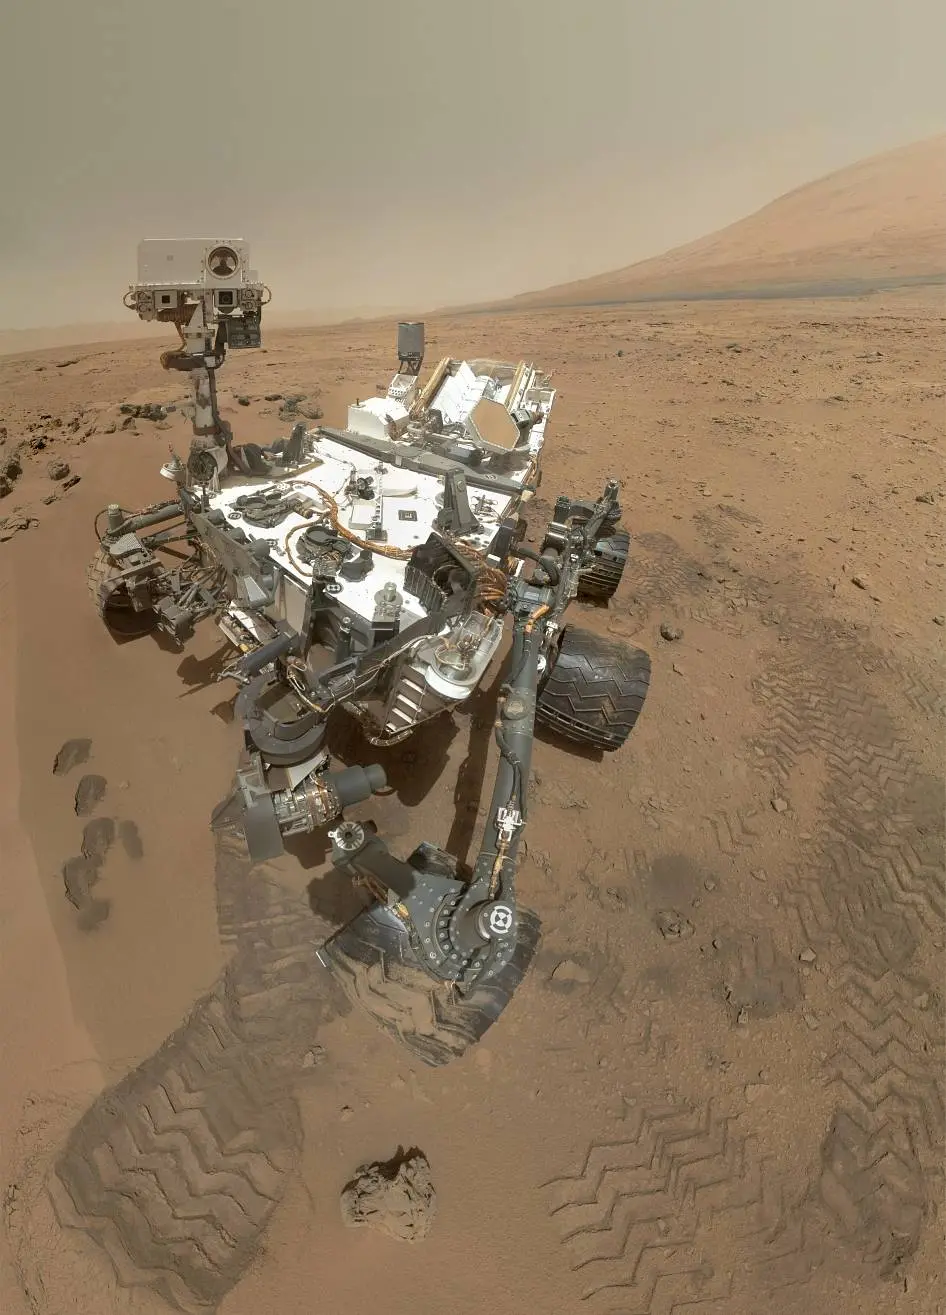
یکی از مهمترین چالشهای طراحی رباتهای مریخنورد، ایجاد سیستمهای ناوبری مستقل است. این رباتها باید بتوانند بدون دخالت انسانی، مسیر خود را تعیین کرده و در برابر موانع مختلف مانند سنگها، درهها و شیبهای تند، واکنش نشان دهند. برای این منظور، از چندین فناوری استفاده میشود:
- سیستمهای دیداری: دوربینهای پیشرفته با کیفیت بالا و فیلترهای ویژه برای تشخیص رنگها و مواد مختلف در سطح مریخ استفاده میشوند. این دوربینها میتوانند تصاویر سهبعدی از محیط اطراف ربات تهیه کرده و با استفاده از الگوریتمهای پردازش تصویر، موانع را شناسایی کنند.
- سنسورهای لیزری (لیدار): این سنسورها با ارسال پرتوهای لیزری به محیط و اندازهگیری زمان بازگشت آنها، فاصله ربات تا موانع را محاسبه میکنند. این اطلاعات به ربات کمک میکند تا مسیر خود را با دقت بالا تنظیم کند.
- سیستمهای ناوبری اینرسی: این سیستمها با استفاده از ژیروسکوپها و شتابسنجها، موقعیت و جهت حرکت ربات را در فضا تعیین میکنند. این اطلاعات به ویژه در شرایطی که ارتباط با زمین قطع میشود، بسیار حیاتی هستند.
همچنین، رباتهای مریخنورد از نقشهبرداری پیشرفته برای شناسایی مسیر استفاده میکنند. این نقشهها با ترکیب دادههای دریافتی از دوربینها، لیدارها و سایر سنسورها ایجاد میشوند و به ربات امکان میدهند تا مسیر خود را با توجه به اهداف علمی و فنی تعیین کند.
هوش مصنوعی و تصمیمگیری مستقل
یکی از نوآوریهای مهم در طراحی رباتهای مریخنورد، استفاده از هوش مصنوعی برای تصمیمگیری مستقل است. این رباتها با استفاده از الگوریتمهای یادگیری ماشین، میتوانند از تجربیات گذشته خود یاد بگیرند و در شرایط جدید، تصمیمات بهتری بگیرند. برای مثال:
- شناسایی و تجزیه و تحلیل سنگها و خاک مریخ برای تشخیص مواد معدنی و ترکیبات شیمیایی.
- انتخاب مسیرهای امن برای حرکت در شرایطی که اطلاعات دقیقی از محیط وجود ندارد.
- پیشبینی تغییرات آب و هوایی و واکنش به آنها، مانند طوفانهای شن و گرد و غبار.
هوش مصنوعی همچنین به رباتها امکان میدهد تا در صورت بروز خطا یا مشکل فنی، اقدامات لازم را برای حفظ امنیت خود انجام دهند. برای مثال، اگر ربات با یک مانع غیرمنتظره روبرو شود، میتواند با استفاده از الگوریتمهای خود، راهی برای دور زدن آن پیدا کند یا در صورت لزوم، متوقف شود.
ارتباط با زمین و کنترل از راه دور
در حالی که رباتهای مریخنورد بهطور مستقل عمل میکنند، اما همچنان نیاز به ارتباط با زمین برای دریافت دستورالعملها و ارسال دادهها دارند. این ارتباط با استفاده از آنتنهای رادیویی و سیستمهای ارتباطی پیشرفته انجام میشود. با این حال، فاصله بسیار زیاد بین زمین و مریخ (که میتواند تا ۴۰۰ میلیون کیلومتر باشد) باعث ایجاد تأخیر در ارتباطات میشود. این تأخیر میتواند تا ۲۰ دقیقه نیز برسد، که برای کنترل مستقیم ربات غیرممکن است.
به همین دلیل، رباتها باید بتوانند بهطور مستقل عمل کنند و تنها در موارد ضروری، با مرکز کنترل ارتباط برقرار کنند. برای مثال، اگر ربات با یک مشکل فنی روبرو شود یا نیاز به دستورالعملهای جدید داشته باشد، میتواند با استفاده از پروتکلهای ارتباطی پیشرفته، اطلاعات خود را به زمین ارسال کرده و دستورالعملهای لازم را دریافت کند.
چالشهای فنی و راهکارهای حل آنها
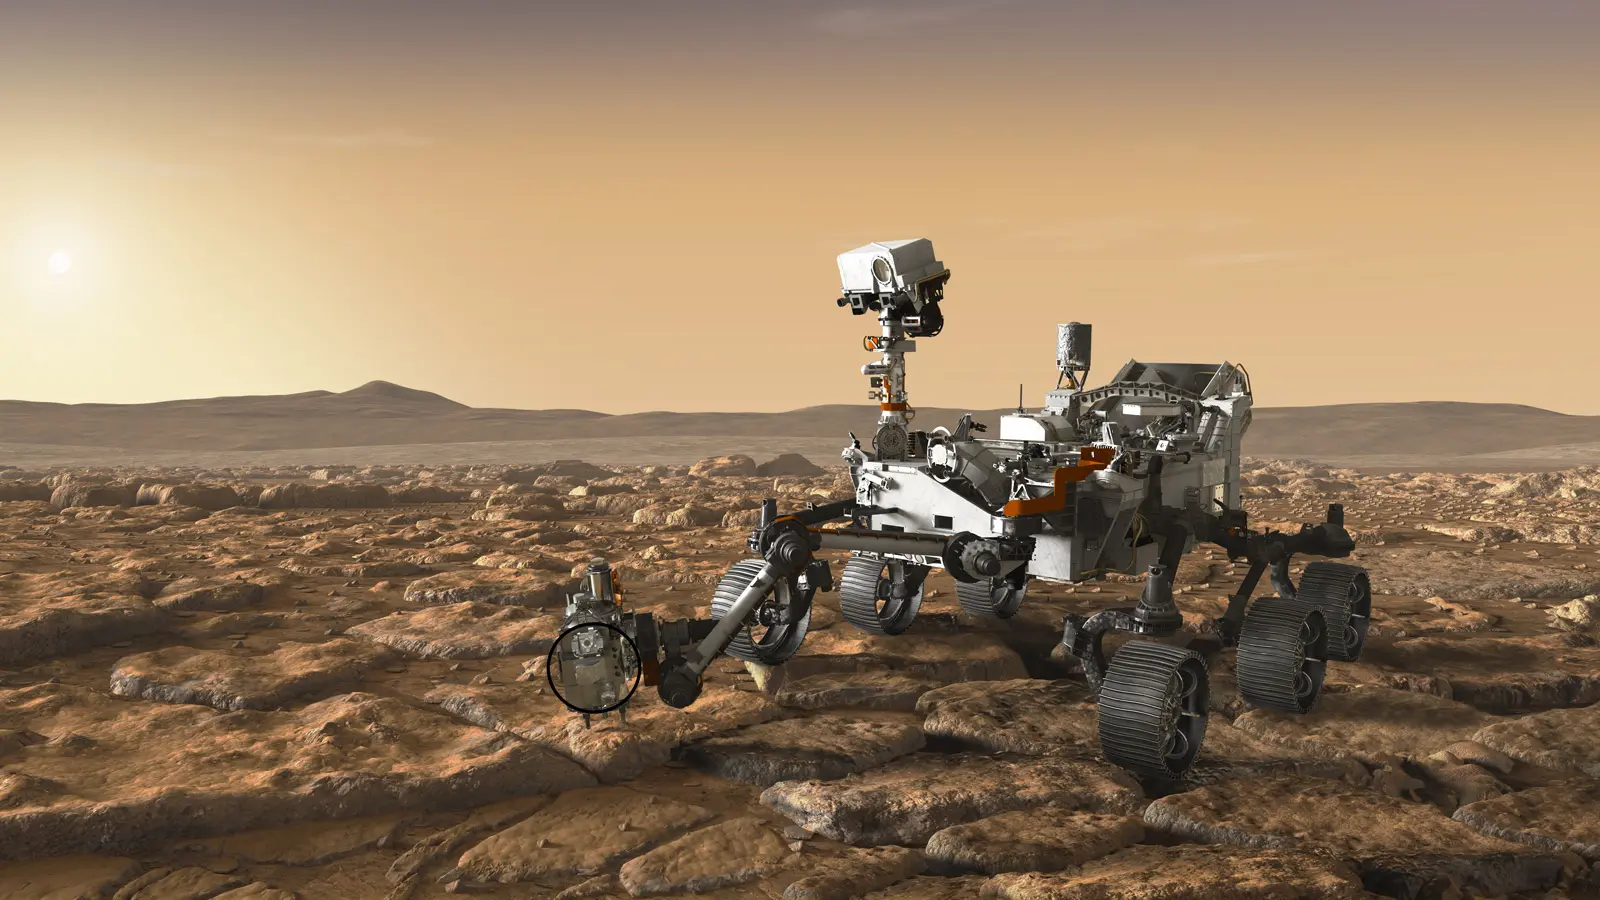
طراحی و ساخت رباتهای مریخنورد با چالشهای فنی بسیاری همراه است. برخی از این چالشها و راهکارهای حل آنها عبارتند از:
- شرایط سخت محیطی: دمای بسیار پایین، فشار کم و گرد و غبار فراوان در مریخ، از چالشهای اصلی هستند. برای مقابله با این شرایط، از مواد و قطعاتی با مقاومت بالا استفاده میشود و سیستمهای گرمایشی و خنککننده پیشرفته طراحی میشوند.
- محدودیتهای انرژی: رباتها از پنلهای خورشیدی یا باتریهای هستهای برای تأمین انرژی استفاده میکنند. به همین دلیل، مصرف انرژی باید بهطور دقیق کنترل شود و سیستمهای مدیریت انرژی پیشرفته طراحی شوند.
- نابودی: احتمال آسیب دیدن رباتها در اثر سقوط یا برخورد با موانع وجود دارد. برای کاهش این خطر، سیستمهای امنیتی مانند سنسورهای برخورد و سیستمهای کاهش سرعت طراحی میشوند.
همچنین، طراحی سیستمهای مکانیکی رباتها برای حرکت در شرایطی مانند شیبهای تند یا زمینهای نرم، بسیار مهم است. برای مثال، رباتهای مریخنورد از چرخهای ویژهای استفاده میکنند که میتوانند در شرایط مختلف عملکرد خوبی داشته باشند.
آینده رباتهای مریخنورد و کاربردهای آنها
رباتهای مریخنورد تنها به عنوان ابزارهای علمی و اکتشافی استفاده نمیشوند. این رباتها میتوانند در آینده برای انجام مأموریتهای مختلفی مانند:
- ساخت سکونتگاههای انسانی در مریخ.
- استخراج مواد معدنی و تولید اکسیژن برای پشتیبانی از زندگی انسان.
- پایش تغییرات آب و هوایی و جغرافیایی مریخ.
با پیشرفت فناوریها، رباتهای مریخنورد میتوانند نقش مهمتری در اکتشاف و استعمار فضا ایفا کنند. برای مثال، رباتهای خودکار میتوانند در ساخت و نگهداری ایستگاههای فضایی یا حتی در مأموریتهای بینسیارهای استفاده شوند.
در نهایت، مطالعه و تحلیل عملکرد رباتهای مریخنورد میتواند به دانشمندان کمک کند تا سیستمهای هوشمندتر و کارآمدتری برای استفاده در زمین نیز طراحی کنند. این فناوریها میتوانند در زمینههای مختلفی مانند حمل و نقل خودکار، کشاورزی هوشمند و حتی پزشکی کاربرد داشته باشند.
برای اطلاعات بیشتر در مورد آخرین دستاوردهای علمی و فنی در زمینه اکتشاف فضا، میتوانید به دیلی 24 مراجعه کنید.