کنترلر PID چیست و چگونه کار میکند؛ یک راهنمای کامل برای تصمیم بهتر
کنترل سیستمهای مهندسی و صنعتی یکی از مهمترین چالشهای فنی است که در بسیاری از حوزهها از جمله خودروسازی، رباتیک، صنایع شیمیایی و حتی سیستمهای هوشمند خانه کاربرد دارد. در این میان، کنترلر PID به عنوان یکی از سادهترین و مؤثرترین روشهای کنترل، به عنوان یک استاندارد در طراحی سیستمهای خودکار شناخته میشود. اما کنترلر PID دقیقاً چیست و چگونه عمل میکند؟ در این راهنما کامل، به بررسی اصول کار، اجزای تشکیلدهنده، مزایا و معایب این روش میپردازیم تا بتوانید تصمیمات بهتری در انتخاب و استفاده از آن بگیرید.
کنترلر PID چیست؟
کنترلر PID مخفف عبارت Proportional-Integral-Derivative است که به فارسی به معنای تناسب-انتگرال-مشتق میباشد. این کنترلر یک الگوریتم ریاضی است که برای تنظیم و کنترل دقت سیستمهای دینامیکی استفاده میشود. هدف اصلی PID این است که خروجی سیستم را به یک مقدار دلخواه (معمولاً نقطه تعادل یا setpoint) برساند و آن را در آن حالت نگه دارد.
این کنترلر با اندازهگیری خطای سیستم (تفاوت بین خروجی واقعی و خروجی مورد نظر) و اعمال سه عامل اصلی (تناسب، انتگرال و مشتق) به سیستم، سعی میکند خطا را به حداقل برساند. هر یک از این سه عامل نقش خاصی در عملکرد کلی کنترلر دارند و تنظیم صحیح آنها میتواند تأثیر زیادی بر عملکرد سیستم داشته باشد.
سه مؤلفه اصلی کنترلر PID
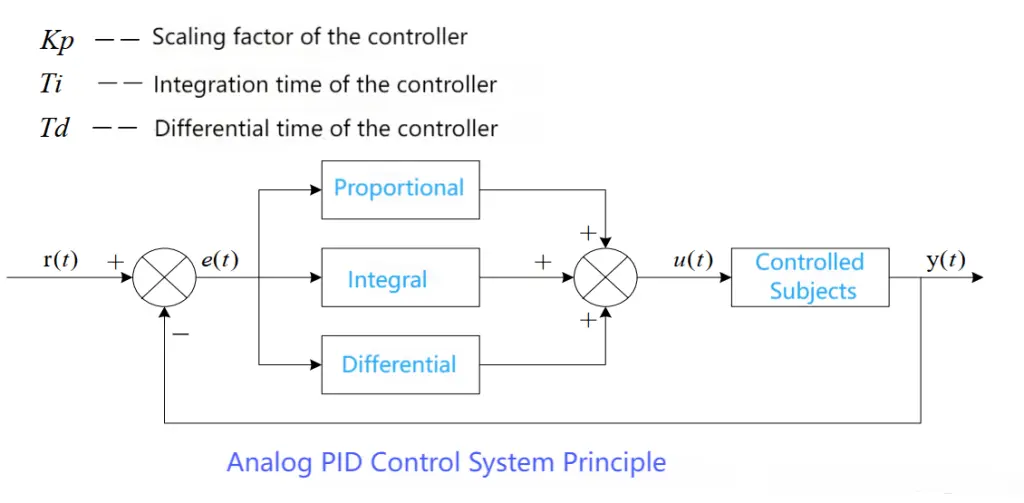
کنترلر PID از سه مؤلفه اصلی تشکیل شده است که هر کدام نقش متفاوتی در بهبود عملکرد سیستم دارند:
- تناسب (Proportional): این مؤلفه به صورت مستقیم با خطای سیستم عمل میکند. مقدار خروجی کنترلر متناسب با بزرگی خطا است. اگر خطا بزرگ باشد، خروجی کنترلر نیز بزرگتر میشود و سیستم را به سمت هدف هدایت میکند. اما اگر تنظیمات تناسب بیش از حد باشد، سیستم ممکن است نوسان پیدا کند.
- انتگرال (Integral): این مؤلفه به خطای گذشته سیستم توجه میکند و سعی میکند خطاهای طولانیمدت را جبران کند. انتگرال از جمع خطاهای گذشته استفاده میکند و به سیستم کمک میکند تا خطاهای پایدار را نیز برطرف کند. اما اگر مقدار انتگرال بیش از حد باشد، ممکن است سیستم به آرامی پاسخ دهد یا حتی ناپایدار شود.
- مشتق (Derivative): این مؤلفه به نرخ تغییر خطا توجه میکند و سعی میکند تغییرات سریع خطا را پیشبینی و کنترل کند. مشتق به سیستم کمک میکند تا به تغییرات سریعتر پاسخ دهد و نوسانات را کاهش دهد. اما اگر مقدار مشتق بیش از حد باشد، سیستم ممکن است به تغییرات کوچک حساسیت بیش از حد نشان دهد.
هر یک از این مؤلفهها میتواند به تنهایی یا در ترکیب با یکدیگر استفاده شود. برای مثال، کنترلر P تنها از مؤلفه تناسب استفاده میکند و سادهترین نوع کنترلر است. کنترلر PI از تناسب و انتگرال استفاده میکند و برای سیستمهایی که نیاز به جبران خطاهای طولانیمدت دارند مناسب است. در نهایت، کنترلر PID با ترکیب سه مؤلفه، عملکرد دقیقتر و پایدارتری ارائه میدهد.
چگونه کنترلر PID کار میکند؟
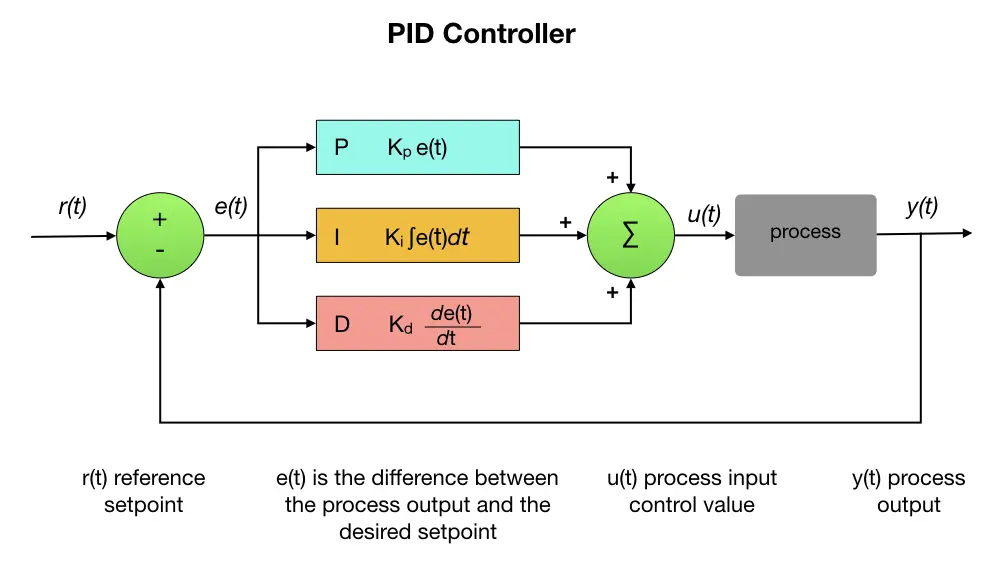
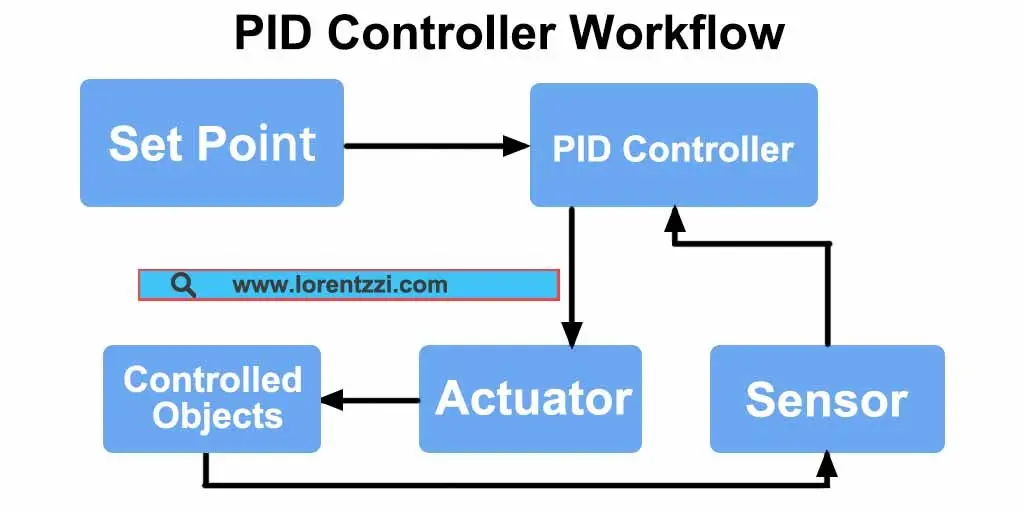
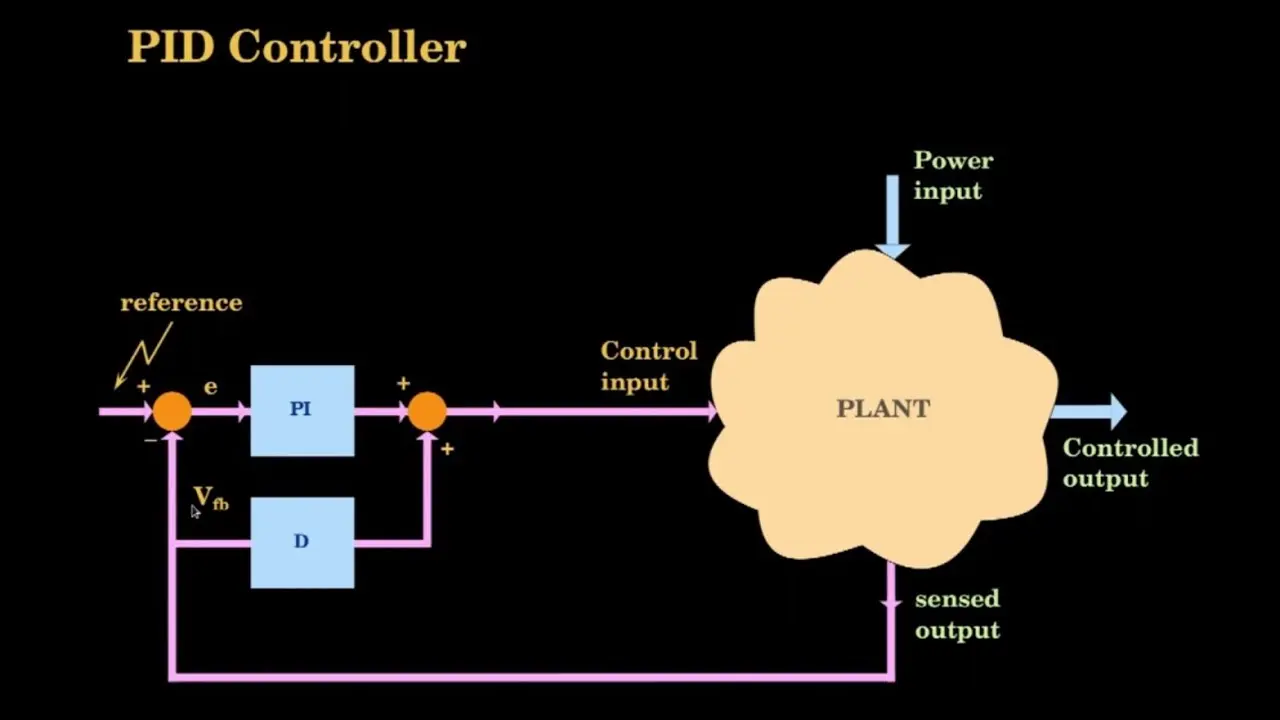
عملکرد کنترلر PID بر اساس یک حلقه بازخورد (feedback) است. در این حلقه، خروجی سیستم با مقدار مورد نظر (setpoint) مقایسه میشود و خطا محاسبه میشود. سپس کنترلر با استفاده از سه مؤلفه، یک سیگنال کنترل تولید میکند که به سیستم اعمال میشود تا خروجی را به سمت هدف هدایت کند.
فرمول کلی کنترلر PID به صورت زیر است:
u(t) = Kpe(t) + Ki∫e(t)dt + Kd(de(t)/dt)
در این فرمول:
- u(t): سیگنال کنترل در زمان t
- e(t): خطا در زمان t (تفاوت بین setpoint و خروجی واقعی)
- Kp: ضریب تناسب
- Ki: ضریب انتگرال
- Kd: ضریب مشتق
هر یک از این ضریبها باید به دقت تنظیم شوند تا سیستم به بهترین شکل ممکن عمل کند. تنظیم نادرست این ضریبها میتواند منجر به نوسانات، پاسخ کند یا حتی ناپایداری سیستم شود.
مزایا و معایب کنترلر PID
کنترلر PID به دلیل سادگی و کارایی بالا، در بسیاری از سیستمهای صنعتی و مهندسی استفاده میشود. اما مانند هر روش دیگری، مزایا و معایب خاص خود را دارد.
مزایا:
- ساده و قابل فهم است و نیاز به سختافزار پیچیدهای ندارد.
- کارایی بالا در سیستمهای خطی و غیرخطی دارد.
- تنظیمات آن نسبتاً ساده است و میتوان با تغییر ضریبها، عملکرد سیستم را بهبود بخشید.
- در بسیاری از سیستمهای صنعتی و مهندسی به عنوان استاندارد استفاده میشود.
- قابل پیادهسازی در سیستمهای دیجیتال و آنالوگ است.
معایب:
- در سیستمهای غیرخطی یا با تغییرات شدید، ممکن است عملکرد ضعیفی داشته باشد.
- تنظیم صحیح ضریبها نیاز به تجربه و دانش فنی دارد.
- در برخی موارد، ممکن است نوسانات یا پاسخ کند ایجاد کند.
- برای سیستمهایی با دینامیک پیچیده، ممکن است نیاز به کنترلرهای پیشرفتهتری مانند Fuzzy یا کنترلرهای مبتنی بر شبکه عصبی باشد.
چگونه کنترلر PID را تنظیم کنیم؟
تنظیم کنترلر PID یکی از مهمترین مراحل در طراحی سیستمهای کنترل است. روشهای مختلفی برای تنظیم این کنترلر وجود دارد، اما سه روش اصلی شامل:
- روش تجربی (Trial and Error): در این روش، با تغییر تدریجی ضریبها، بهترین تنظیمات پیدا میشود. این روش زمانبر است اما در برخی موارد مؤثر است.
- روش زید (Ziegler-Nichols): این روش مبتنی بر آزمایش سیستم در حالت بازخورد صفر است و تنظیمات اولیه را بر اساس پاسخ سیستم ارائه میدهد.
- روش تحلیل فرکانسی: در این روش، پاسخ سیستم در حوزه فرکانسی تحلیل میشود و تنظیمات بهینه بر اساس آن تعیین میشود.
برای شروع، میتوانید با تنظیم ضریب تناسب (Kp) شروع کنید و سپس با اضافه کردن ضریب انتگرال (Ki) و مشتق (Kd) عملکرد سیستم را بهبود بخشید. مهمترین نکته در تنظیم PID این است که سیستم را به آرامی و با تغییرات کوچک در ضریبها آزمایش کنید تا به بهترین تنظیمات برسید.
کاربردهای کنترلر PID
کنترلر PID در بسیاری از حوزهها و سیستمهای مختلف کاربرد دارد. برخی از مهمترین کاربردهای آن شامل:
- سیستمهای گرمایشی و سرمایشی: تنظیم دما در سیستمهای HVAC
- صنایع شیمیایی: کنترل دما، فشار و جریان در راکتورها و فرآیندهای شیمیایی
- خودروسازی: کنترل سرعت، شتاب و سیستمهای تعلیق خودرو
- رباتیک: کنترل حرکت رباتها و دقت در عملیاتهای خودکار
- سیستمهای هوشمند خانه: تنظیم دما، نور و سایر پارامترهای محیطی
- سیستمهای الکتریکی: کنترل ولتاژ و جریان در شبکههای برق
به دلیل سادگی و کارایی، کنترلر PID در بسیاری از سیستمهای روزمره و صنعتی استفاده میشود و همچنان یکی از روشهای اصلی کنترل سیستمهای دینامیکی باقی مانده است.
چگونه میتوانیم از کنترلر PID در پروژههای خود استفاده کنیم؟
اگر قصد استفاده از کنترلر PID در پروژههای خود را دارید، چند نکته مهم باید در نظر بگیرید:
- ابتدا سیستم خود را به خوبی تحلیل کنید و مشخص کنید که آیا کنترلر PID برای آن مناسب است یا خیر.
- از ابزارهای شبیهسازی مانند MATLAB یا Simulink برای آزمایش و تنظیم کنترلر استفاده کنید.
- تنظیمات اولیه را با روشهای تجربی یا زید انجام دهید و سپس با آزمایشهای عملی، آن را بهبود بخشید.
- در صورت نیاز، از کنترلرهای پیشرفتهتر مانند PID فازی یا PID تطبیقی استفاده کنید.
- برای سیستمهای پیچیده، ممکن است نیاز به ترکیب کنترلر PID با سایر روشهای کنترل مانند کنترل پیشبینی یا کنترل مبتنی بر مدل داشته باشید.
در صورت نیاز به اطلاعات بیشتر در مورد سیستمهای کنترل و روشهای پیشرفتهتر، میتوانید به مقالات مرتبط در دیلی 24 مراجعه کنید.
نکات پایانی
کنترلر PID به عنوان یکی از سادهترین و مؤثرترین روشهای کنترل، در بسیاری از سیستمهای مهندسی و صنعتی استفاده میشود. درک اصول کار این کنترلر و نحوه تنظیم آن میتواند به شما کمک کند تا سیستمهای خودکار دقیقتر و پایدارتری طراحی کنید. با این حال، باید توجه داشته باشید که هر سیستم نیاز به تحلیل و تنظیم خاص خود دارد و ممکن است در برخی موارد، روشهای کنترل پیشرفتهتری مورد نیاز باشد.
در نهایت، استفاده از کنترلر PID نیازمند دانش فنی و تجربه است، اما با تمرین و آزمایش، میتوانید به نتایج خوبی دست یابید. اگر در طراحی یا تنظیم سیستمهای کنترل با چالش مواجه هستید، مشاوره با متخصصان این حوزه میتواند بسیار مفید باشد.