بازوی رباتیک چیست و چگونه حرکات دقیق صنعتی را انجام میدهد؛ نکات کاربردی و اشتباهات رایج
در دنیای صنعتی مدرن، فناوریهای پیشرفته نقش اساسی در افزایش دقت، سرعت و کارایی تولید ایفا میکنند. یکی از این فناوریها که در سالهای اخیر توجه بسیاری از صنایع را به خود جلب کرده، بازوی رباتیک است. این دستگاههای هوشمند با توانایی انجام حرکات دقیق و تکرارپذیر، بسیاری از فرآیندهای تولیدی را تغییر دادهاند. اما بازوی رباتیک دقیقاً چیست؟ چگونه حرکات دقیق صنعتی را انجام میدهد؟ و چه نکات کاربردی و اشتباهات رایج در استفاده از آن وجود دارد؟ در این مقاله به این سوالات پاسخ میدهیم و به بررسی جزئیات فنی و کاربردی این فناوری میپردازیم.
بازوی رباتیک چیست؟
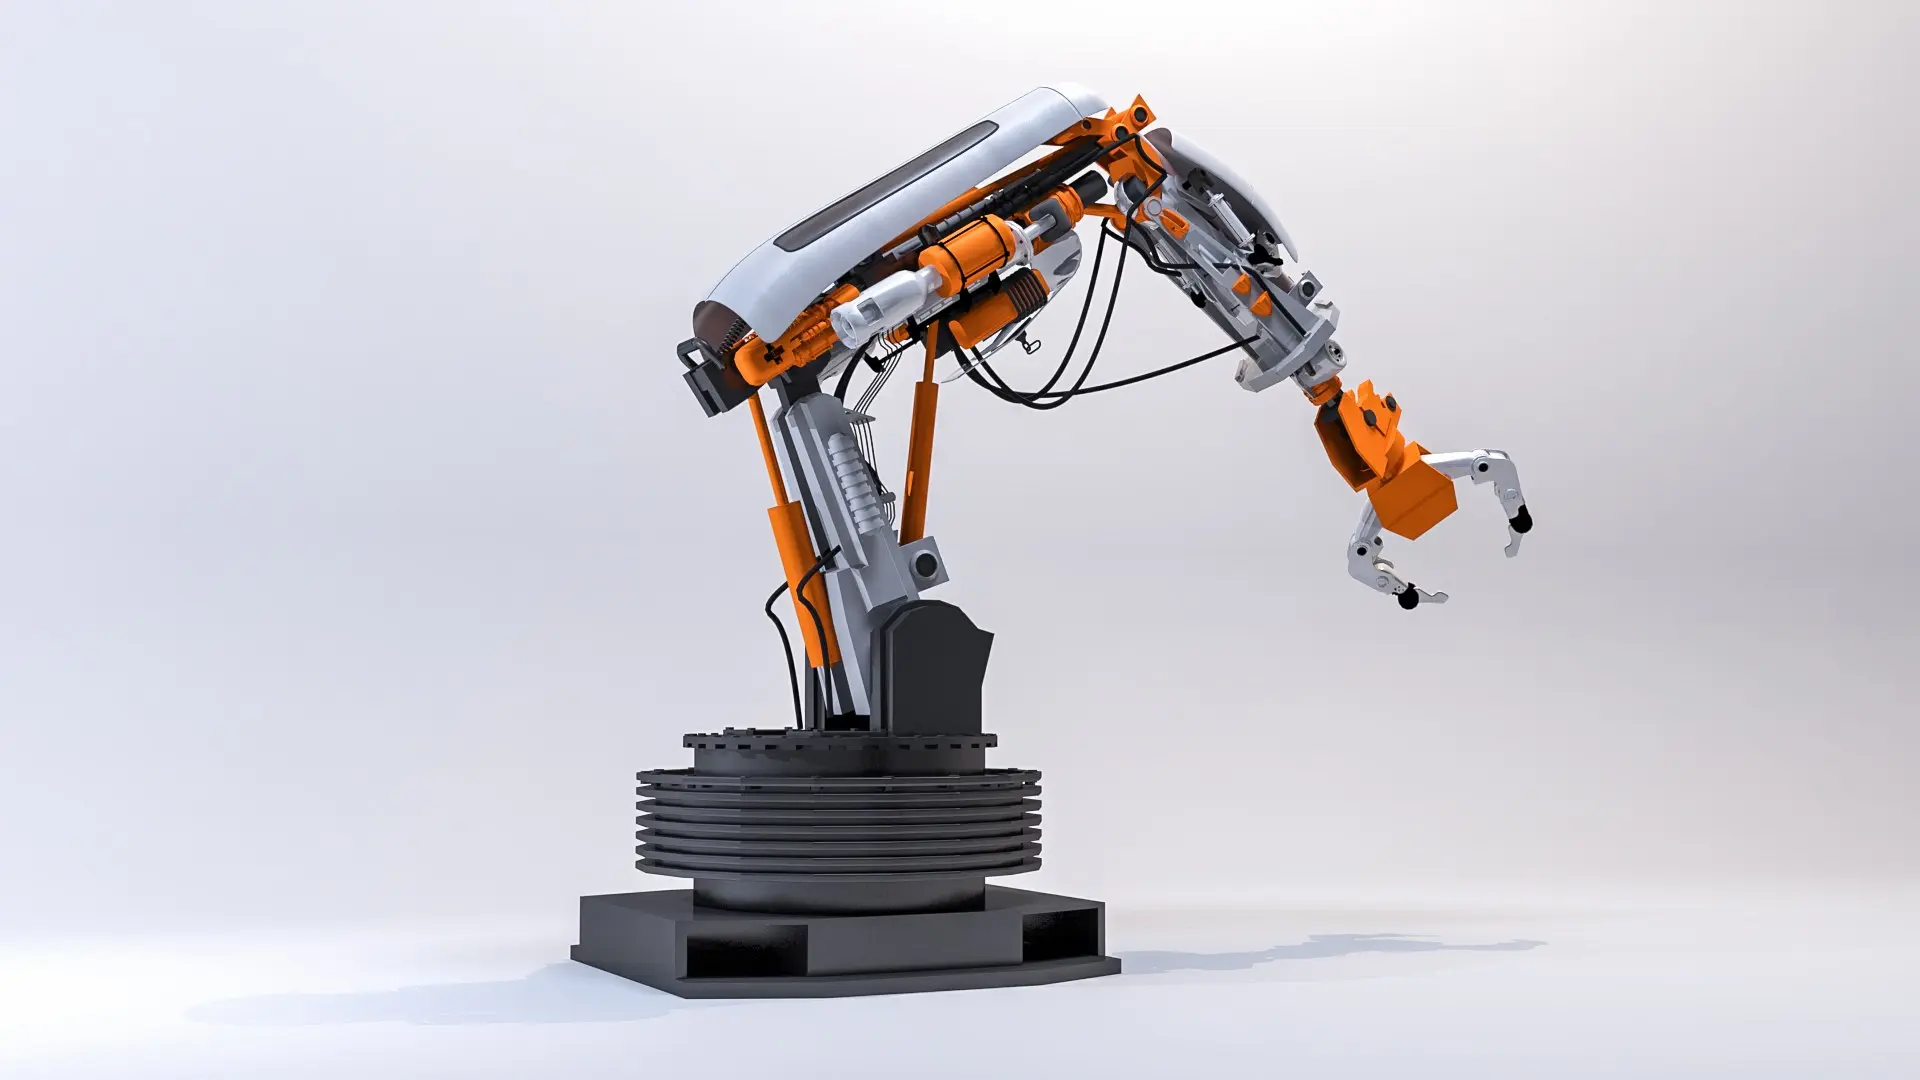
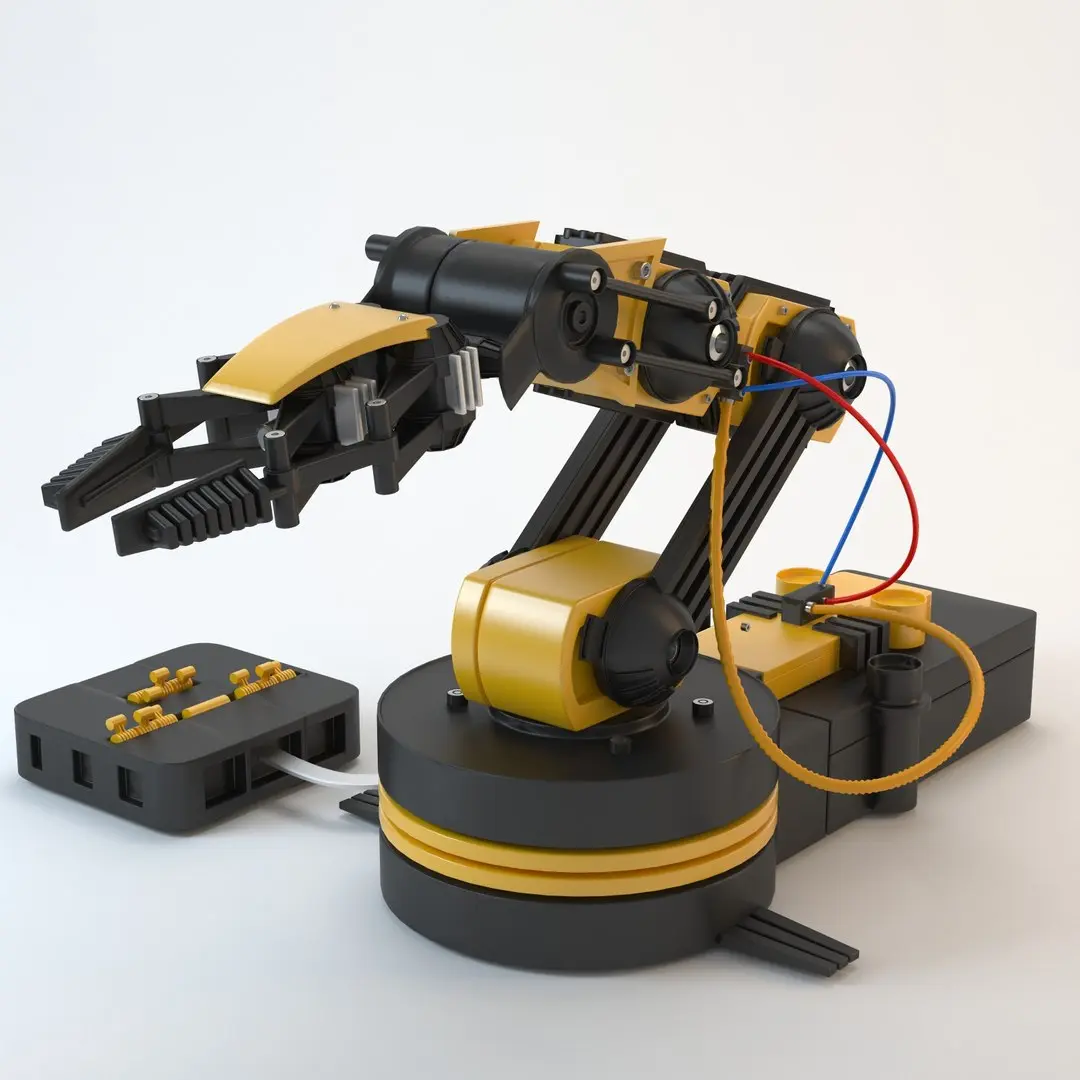
بازوی رباتیک یا ربات صنعتی، یک دستگاه مکانیکی هوشمند است که برای انجام وظایف مختلف در محیطهای صنعتی طراحی شدهاست. این دستگاهها با استفاده از سیستمهای کنترل کامپیوتری، حسگرها و موتورهای پیشرفته، قادر به انجام حرکات دقیق و تکرارپذیر هستند. بازوی رباتیک میتواند در خطوط تولید، مونتاژ قطعات، جابجایی مواد، بستهبندی و حتی در جراحیهای دقیق استفاده شود.
این دستگاهها معمولاً از چند بخش اصلی تشکیل شدهاند:
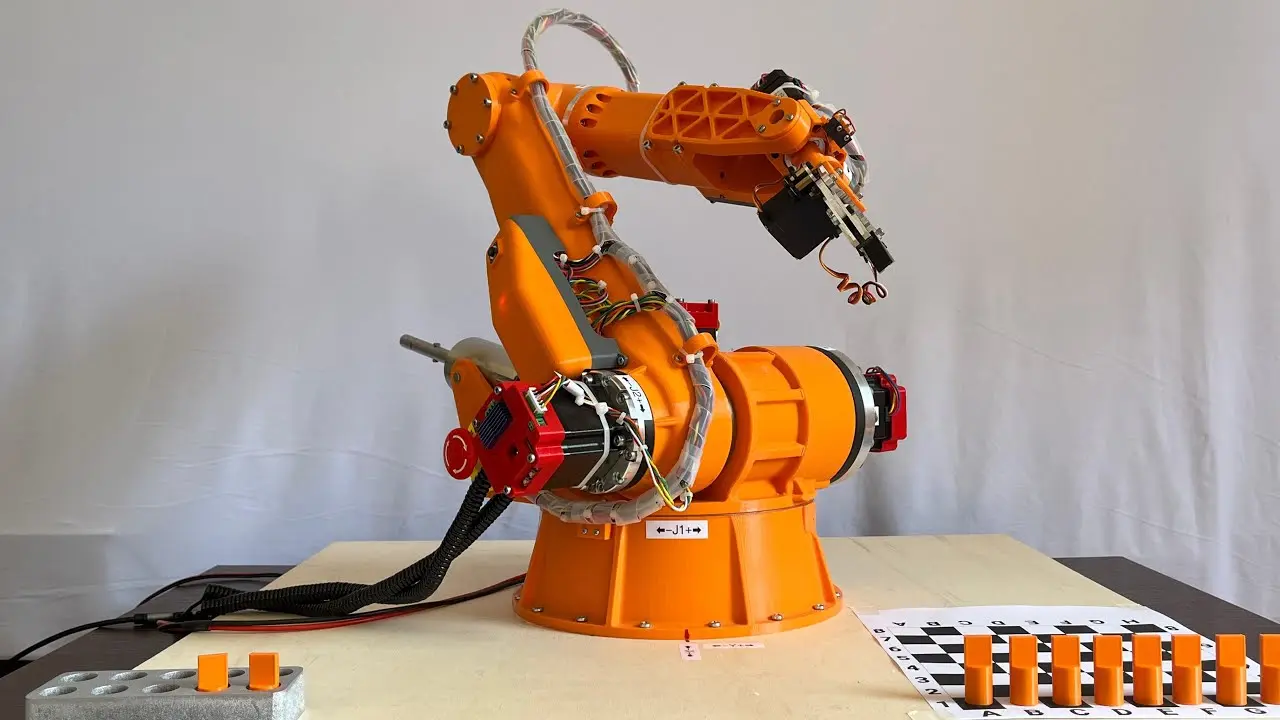
- بازو اصلی: که شامل مفاصل و موتورهای الکتریکی یا هیدرولیکی است و امکان حرکت در چند بعد را فراهم میآورد.
- دست رباتیک: یا اندیسATOR که برای گرفتن، نگهداشتن یا انجام عملیات بر روی قطعات طراحی شدهاست.
- سیستم کنترل: که شامل کامپیوتر، نرمافزار و حسگرهای مختلف برای هدایت حرکات ربات است.
- سیستم تغذیه: که انرژی مورد نیاز برای حرکت ربات را تأمین میکند.
بازوی رباتیک با استفاده از برنامهریزی پیشفرض یا یادگیری از طریق دادههای حسگری، قادر به انجام وظایف با دقت میلیمتری است. این ویژگی باعث شدهاست که در صنایع مختلف از جمله خودروسازی، الکترونیک، غذایی و داروسازی بهطور گستردهای استفاده شود.
چگونه بازوی رباتیک حرکات دقیق صنعتی را انجام میدهد؟
حرکات دقیق بازوی رباتیک بر اساس اصول مهندسی مکانیک، الکترونیک و هوش مصنوعی طراحی شدهاند. در ادامه به برخی از مکانیزمهای اصلی این دقت میپردازیم:
۱. سیستم کنترل حرکت
بازوی رباتیک از سیستمهای کنترل حرکت پیشرفتهای استفاده میکند که شامل:
- کنترلر: یک واحد الکترونیکی که دستورالعملهای حرکت را پردازش و به موتورها ارسال میکند.
- حسگرهای موقعیت: مانند انکودرها که موقعیت دقیق مفاصل را اندازهگیری میکنند.
- حسگرهای نیرو: که برای اندازهگیری فشار و نیرو در هنگام گرفتن یا جابجایی قطعات استفاده میشوند.
- سیستم بازخورد: که اطلاعات حسگری را به کنترلر بازمیگرداند تا حرکات با دقت بیشتری انجام شود.
این سیستمها با استفاده از الگوریتمهای کنترل پیشرفته، مانند PID (Proportional-Integral-Derivative)، اطمینان حاصل میکنند که ربات بهطور دقیق و بدون لرزش حرکت کند.
۲. مفاصل و موتورهای پیشرفته
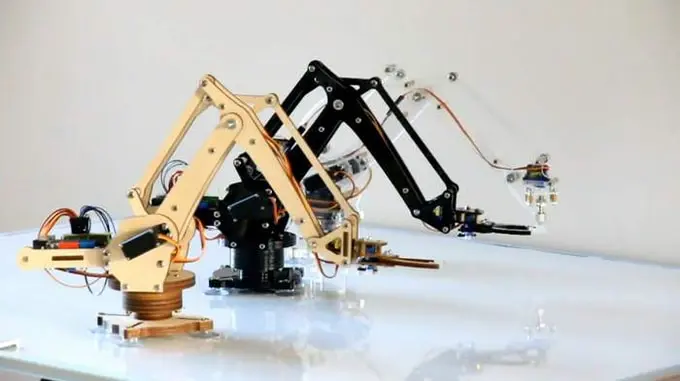
بازوی رباتیک از مفاصل چرخشی یا خطی استفاده میکند که توسط موتورهای الکتریکی، هیدرولیکی یا پنوماتیک کنترل میشوند. این موتورها با دقت بالا و سرعت بالا عمل میکنند و امکان حرکت در چند بعد (مانند ۶ یا ۷ محور) را فراهم میآورند.
موتورهای استفاده شده در بازوی رباتیک معمولاً از نوع سرووموتور یا موتورهای گامبهگام هستند که امکان کنترل دقیق زاویه و موقعیت را فراهم میآورند. این موتورها با استفاده از سیگنالهای الکتریکی، حرکات دقیق و تکرارپذیر را ایجاد میکنند.
۳. نرمافزار و برنامهریزی
یکی از عوامل کلیدی در دقت حرکات رباتیک، نرمافزار کنترل و برنامهریزی است. برنامهنویسها با استفاده از زبانهای خاص رباتیک یا محیطهای گرافیکی، مسیر حرکت ربات را تعیین میکنند. این مسیرها میتوانند شامل:
- حرکات خطی و دایرهای دقیق
- تکرار عملیات با دقت بالا
- اجراهای شرطی بر اساس دادههای حسگری
- همکاری با سایر دستگاههای صنعتی
نرمافزارهای مدرن همچنین امکان یادگیری از دادهها و بهبود عملکرد ربات با استفاده از هوش مصنوعی را فراهم میآورند.
۴. حسگرها و سیستمهای بازخورد
حسگرها نقش حیاتی در دقت حرکات بازوی رباتیک دارند. این حسگرها اطلاعاتی مانند:
- موقعیت دقیق مفاصل
- سرعت حرکت
- نیرو و فشار اعمالی
- دما و شرایط محیطی
را به سیستم کنترل ارسال میکنند. با استفاده از این اطلاعات، ربات میتواند حرکات خود را تنظیم کرده و از خطاهای احتمالی جلوگیری کند.
نکات کاربردی در استفاده از بازوی رباتیک
استفاده از بازوی رباتیک میتواند مزایای بسیاری برای صنایع داشته باشد، اما برای بهرهبرداری بهینه از این فناوری، باید به برخی نکات کاربردی توجه کرد:
۱. انتخاب ربات مناسب
هر صنعت و فرآیند تولیدی نیازهای خاص خود را دارد. برای مثال:
- در صنایع خودروسازی، رباتهایی با دقت بالا و توانایی حمل بار سنگین مورد نیاز است.
- در صنایع الکترونیک، رباتهای با دقت میلیمتری و سرعت بالا مناسبتر هستند.
- در صنایع غذایی، رباتهایی با استانداردهای بهداشتی بالا و قابلیت تمیزکاری آسان ضروری است.
انتخاب رباتی که با نیازهای خاص صنعت مطابقت داشته باشد، میتواند کارایی و دقت عملیات را افزایش دهد.
۲. برنامهریزی صحیح
برنامهریزی دقیق مسیر حرکت ربات و تنظیم پارامترهای کنترل از اهمیت بالایی برخوردار است. برنامهنویس باید:
- مسیر حرکت را بهطور دقیق تعریف کند.
- سرعت و شتاب حرکات را تنظیم کند.
- شرایط اضطراری و خطاهای احتمالی را پیشبینی و برنامهریزی کند.
- از امکانات یادگیری ماشین برای بهبود عملکرد ربات استفاده کند.
۳. نگهداری و تعمیرات منظم
بازوی رباتیک مانند هر دستگاه مکانیکی، نیاز به نگهداری و تعمیرات منظم دارد. برخی از اقدامات ضروری عبارتند از:
- چک کردن و روغنکاری مفاصل و موتورها
- بررسی حسگرها و سیستمهای الکتریکی
- تمیزکاری و جلوگیری از تجمع گرد و غبار
- آزمایش عملکرد ربات در شرایط مختلف
نگهداری منظم میتواند از خرابیهای غیرمنتظره جلوگیری کرده و عمر مفید ربات را افزایش دهد.
۴. آموزش کارکنان
کارکنان باید در زمینه استفاده، برنامهریزی و نگهداری بازوی رباتیک آموزش دیده باشند. این آموزشها باید شامل:
- آشنایی با اصول کار ربات
- برنامهریزی و تنظیم پارامترهای کنترل
- تشخیص و حل مشکلات رایج
- استفاده از نرمافزارهای کنترل
آموزش کارکنان میتواند از خطاهای انسانی جلوگیری کرده و بهرهوری را افزایش دهد.
اشتباهات رایج در استفاده از بازوی رباتیک
در حالی که بازوی رباتیک میتواند مزایای بسیاری برای صنایع فراهم کند، برخی اشتباهات رایج میتواند عملکرد آن را تحت تأثیر قرار دهد. برخی از این اشتباهات عبارتند از:
۱. انتخاب ربات بدون توجه به نیازهای خاص صنعت
انتخاب رباتی که با نیازهای صنعت مطابقت ندارد، میتواند منجر به کاهش دقت و کارایی شود. برای مثال، استفاده از رباتی با ظرفیت بار پایین برای جابجایی قطعات سنگین، میتواند به خرابی ربات منجر شود.
۲. برنامهریزی نادرست مسیر حرکت
برنامهریزی نادرست مسیر حرکت میتواند منجر به تصادف ربات با سایر دستگاهها یا قطعات شود. همچنین، تنظیم نادرست سرعت و شتاب میتواند باعث لرزش و کاهش دقت شود.
۳. عدم توجه به شرایط محیطی
شرایط محیطی مانند دما، رطوبت، گرد و غبار و لرزش میتواند بر عملکرد ربات تأثیر بگذارد. برای مثال، استفاده از ربات در محیطهای با گرد و غبار بالا بدون سیستمهای محافظتی، میتواند حسگرها و موتورها را آسیب بزند.
۴. عدم نگهداری منظم
عدم انجام نگهداری منظم میتواند منجر به خرابیهای غیرمنتظره و کاهش عمر مفید ربات شود. روغنکاری ناکافی مفاصل، تمیزکاری ناکافی حسگرها و عدم بررسی سیستمهای الکتریکی از جمله مشکلاتی هستند که میتوانند عملکرد ربات را تحت تأثیر قرار دهند.
۵. عدم آموزش کافی کارکنان
کارکنان غیرمسلط میتوانند خطاهای انسانی ایجاد کنند که میتواند منجر به خرابی ربات یا کاهش دقت شود. آموزش کافی در زمینه استفاده، برنامهریزی و نگهداری ربات ضروری است.
نتیجهگیری
بازوی رباتیک با توانایی انجام حرکات دقیق و تکرارپذیر، یکی از فناوریهای کلیدی در انقلاب صنعتی چهارم بهشمار میرود. این دستگاهها با استفاده از سیستمهای کنترل پیشرفته، حسگرها و نرمافزارهای هوشمند، قادر به انجام وظایف پیچیده در صنایع مختلف هستند. اما برای بهرهبرداری بهینه از این فناوری، باید به نکات کاربردی مانند انتخاب ربات مناسب، برنامهریزی دقیق، نگهداری منظم و آموزش کارکنان توجه کرد.
در صورت رعایت این نکات، بازوی رباتیک میتواند دقت، سرعت و کارایی تولید را بهطور قابل توجهی افزایش دهد و به صنایع کمک کند تا در بازار رقابتی امروزی موفقتر عمل کنند. برای اطلاعات بیشتر در زمینه فناوریهای صنعتی و نوآوریها، میتوانید به مقالات مرتبط در دیلی 24 مراجعه کنید.