دوربین خودروهای خودران چگونه علائم و عابران را تشخیص میدهد؛ پاسخ به پرسشهای مهم
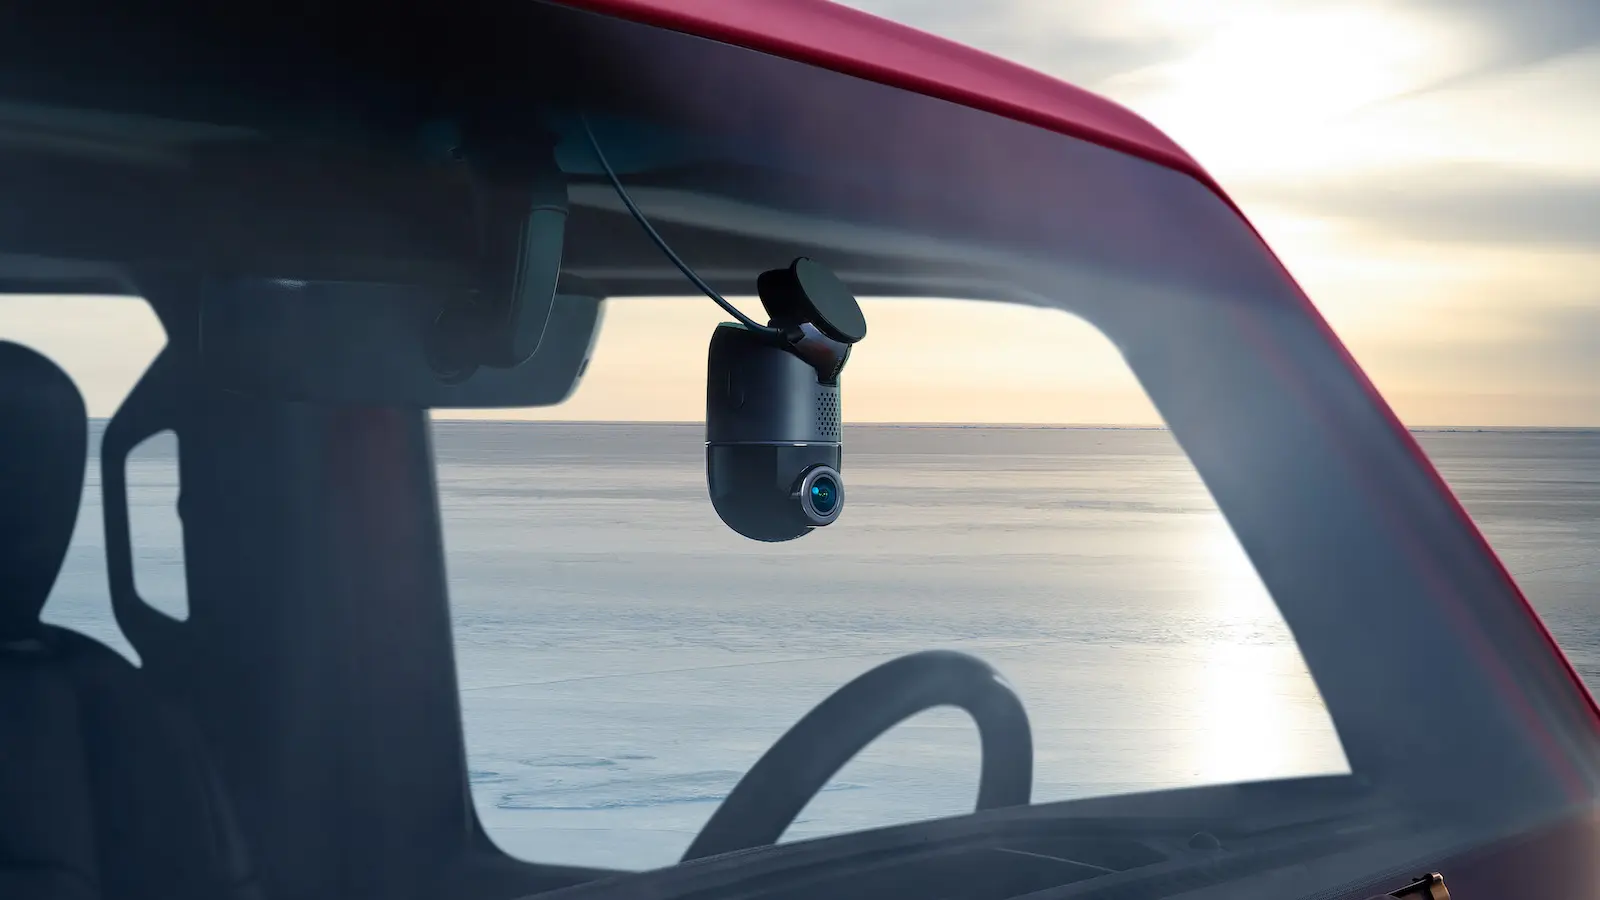
خودروهای خودران یکی از پیشرفتهترین نوآوریهای فنی در صنعت خودرو هستند که با استفاده از سیستمهای هوشمند و حسگرهای مختلف، توانستهاند بسیاری از وظایف رانندگی را بر عهده بگیرند. یکی از مهمترین بخشهای این فناوری، سیستم تشخیص محیط اطراف خودرو است که شامل دوربینها، رادارها و لیدارها میشود. اما چگونه این دوربینها میتوانند علائم راهنمایی، عابران پیاده و حتی شرایط جاده را تشخیص دهند؟ در این مقاله به بررسی دقیقتر این موضوع میپردازیم و پاسخ پرسشهای مهم در این زمینه را ارائه میدهیم.
چگونه دوربینهای خودران علائم راهنمایی را تشخیص میدهند؟
دوربینهای نصبشده بر روی خودروهای خودران از فناوریهای پیشرفتهای مانند تشخیص تصویر (computer vision) و یادگیری ماشین (machine learning) استفاده میکنند. این دوربینها با استفاده از الگوریتمهای هوشمند، علائم راهنمایی را شناسایی و تفسیر میکنند. برای مثال، یک دوربین میتواند شکل، رنگ و حتی نمادهای موجود بر روی یک علامت را تشخیص داده و آن را با دادههای ذخیرهشده در سیستم خود مقایسه کند.
یکی از چالشهای اصلی در این زمینه، تغییرات ناشی از نور، باران، برف یا حتی تغییرات فصلی است. برای مقابله با این مشکلات، سیستمهای خودران از تکنیکهای پیشپردازش تصویر استفاده میکنند که شامل تصحیح نور، کاهش نویز و تشخیص حاشیههای علامتها میشود. همچنین، استفاده از چندین دوربین با زاویههای مختلف، به سیستم کمک میکند تا حتی در شرایط سخت نیز دقت تشخیص را حفظ کند.
در واقع، این دوربینها مانند چشم انسان عمل میکنند، اما با دقت و سرعت بسیار بالاتر. برای مثال، یک دوربین خودران میتواند در کمتر از یک ثانیه یک علامت “stop” را تشخیص داده و واکنش مناسب را انجام دهد، در حالی که یک انسان ممکن است در شرایطی مانند باران یا تاریکی دچار تأخیر شود.
دوربینها چگونه عابران پیاده را تشخیص میدهند؟
تشخیص عابران پیاده یکی از مهمترین وظایف سیستمهای خودران است، زیرا ایمنی آنها بهطور مستقیم به توانایی خودرو در پیشبینی حرکت افراد وابسته است. دوربینهای خودران با استفاده از الگوریتمهای تشخیص شی (object detection) میتوانند شکل بدن انسان، حرکت و حتی حرکات دست و پا را تحلیل کنند.
برای مثال، اگر یک عابر پیاده در حال عبور از خیابان باشد، دوربین با تشخیص حرکت و جهت او، میتواند پیشبینی کند که آیا او قصد دارد به سمت خودرو حرکت کند یا خیر. همچنین، سیستم با استفاده از دادههای لیدار و رادار، میتواند فاصله و سرعت عابر را محاسبه کرده و در صورت لزوم، خودرو را متوقف کند.
یکی از تکنیکهای مهم در این زمینه، استفاده از مدلهای یادگیری عمیق (deep learning) است. این مدلها با آموزش بر روی میلیونها تصویر از عابران پیاده، توانستهاند دقت تشخیص را به حد بسیار بالایی برساند. برای مثال، یک مدل میتواند تشخیص دهد که آیا یک فرد در حال عبور از خیابان است یا فقط در کنار جاده ایستاده است.
چالشهای تشخیص محیط توسط دوربینهای خودران
در حالی که فناوریهای تشخیص تصویر و یادگیری ماشین پیشرفتهای قابل توجهی داشتهاند، هنوز چالشهایی در راه هستند. یکی از این چالشها، شرایط جوی نامساعد مانند باران، برف یا مه است که میتواند دید دوربینها را محدود کند. برای مقابله با این مشکل، برخی از خودروهای خودران از دوربینهای حرارتی یا لیدارهای پیشرفته استفاده میکنند که در شرایط کمنور نیز عملکرد خوبی دارند.
چالش دیگر، تغییرات در محیط شهری است. برای مثال، علائم راهنمایی ممکن است در مناطق مختلف کشور متفاوت باشند یا حتی در یک شهر، تغییر کنند. سیستمهای خودران باید بهطور مداوم به روز شوند تا بتوانند با این تغییرات سازگار شوند.
همچنین، رفتار عابران پیاده نیز میتواند متغیر باشد. برخی افراد ممکن است بدون توجه به قوانین عبور کنند یا حتی رفتار غیرمنتظرهای از خود نشان دهند. سیستمهای خودران باید بتوانند این رفتارهای غیرمعمول را تشخیص داده و واکنش مناسب را نشان دهند.
تکنولوژیهای مکمل در تشخیص محیط
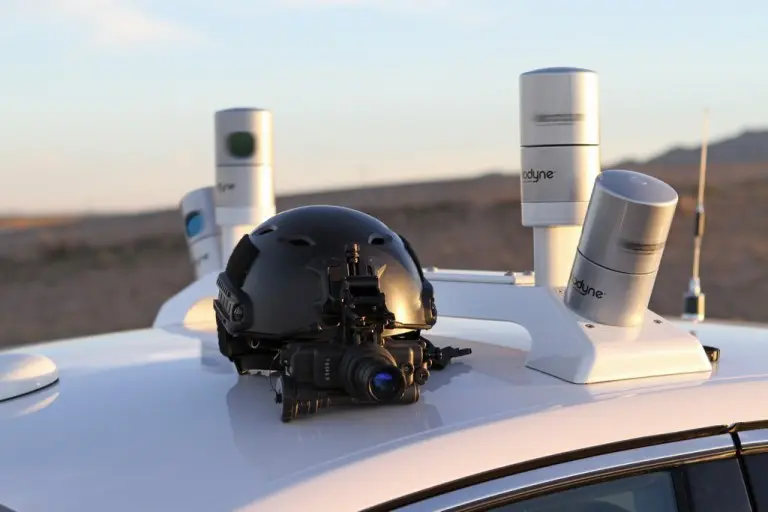
دوربینها تنها بخشی از سیستم تشخیص محیط خودروهای خودران هستند. برای افزایش دقت و ایمنی، از تکنولوژیهای مکمل دیگری مانند رادار و لیدار نیز استفاده میشود.
رادارها با استفاده از امواج رادیویی، میتوانند فاصله، سرعت و جهت شیهای اطراف خودرو را اندازهگیری کنند. این اطلاعات به سیستم خودران کمک میکند تا حتی در شرایطی که دوربینها نمیتوانند به خوبی عمل کنند، همچنان عملکرد خوبی داشته باشد.
لیدارها نیز با استفاده از لیزر، یک نقشه سهبعدی از محیط اطراف خودرو ایجاد میکنند. این نقشه به سیستم کمک میکند تا شیهای مختلف را با دقت بسیار بالایی تشخیص دهد. برای مثال، لیدار میتواند تشخیص دهد که یک شی در حال حرکت است یا ثابت، و حتی نوع آن (مانند یک عابر پیاده یا یک حیوان) را مشخص کند.
آینده دوربینهای خودران و بهبود دقت تشخیص
با پیشرفت فناوریهای هوش مصنوعی و یادگیری ماشین، دوربینهای خودران در آینده نیز دقت بیشتری خواهند داشت. یکی از راهکارهای مهم، استفاده از شبکههای عصبی عمیقتر و پیچیدهتر است که میتوانند دادههای بیشتری را پردازش کنند.
همچنین، با افزایش تعداد خودروهای خودران و جمعآوری دادههای بیشتر، سیستمها میتوانند بهطور خودکار به روز شوند و دقت تشخیص خود را بهبود بخشند. برای مثال، اگر یک خودرو خودران در یک شرایط خاص با یک علامت جدید مواجه شود، میتواند این اطلاعات را با سایر خودروهای خودران به اشتراک بگذارد و سیستم را به روز کند.
در نهایت، همکاری بین شرکتهای خودروسازی، پژوهشگران و دولتها نیز میتواند در بهبود این فناوریها مؤثر باشد. برای مثال، ایجاد استانداردهای یکسان برای علائم راهنمایی در سراسر کشور یا حتی منطقه، میتواند به سیستمهای خودران کمک کند تا بهتر عمل کنند.
اگر به دنبال اطلاعات بیشتر در مورد فناوریهای جدید در صنعت خودرو و چگونگی عملکرد سیستمهای خودران هستید، میتوانید در دیلی 24 به مقالات مرتبط مراجعه کنید.