رباتهای فضایی چگونه در محیطهای دور از زمین فعالیت میکنند؛ راهنمای کامل و کاربردی
در چند دهه گذشته، حضور رباتها در فضا از یک مفهوم علمی-تخیلی به واقعیت تبدیل شده است. این دستگاههای هوشمند امروزه در ماموریتهای مختلفی از جمله کاوش سیارات، تعمیر ایستگاههای فضایی، و حتی جمعآوری دادههای علمی در محیطهای خطرناک و دور از زمین فعالیت میکنند. اما چگونه این رباتها در شرایطی که هیچ انسانی نمیتواند در آنها حضور داشته باشد، عملکرد دقیق و موثری دارند؟ در این راهنما کامل، به بررسی اصول عملکرد، چالشها، و کاربردهای رباتهای فضایی میپردازیم تا دریابیم که چگونه این دستگاهها در محیطهای دور از زمین به فعالیت خود ادامه میدهند.
۱. چالشهای محیطهای فضایی و نیاز به رباتها
فضا یک محیط بسیار سخت و غیرقابل پیشبینی است. شرایطی مانند خلأ، دمای شدید، تشعشعات خورشیدی، و گرانش کم یا صفر، برای انسانها غیرقابل تحمل هستند. علاوه بر این، فاصله زیاد از زمین باعث میشود که ارتباطات با تأخیر زمانی مواجه شوند. در چنین شرایطی، استفاده از رباتها به عنوان جایگزینی برای انسانها ضروری است. این رباتها میتوانند در محیطهایی که انسان نمیتواند وارد شود، کار کنند و دادههای ارزشمندی را برای دانشمندان فراهم کنند.
یکی از مهمترین کاربردهای رباتهای فضایی، کاوش سیارات و قمرها است. برای مثال، رباتهای مریخنورد مانند پرسورانس و کوریوسیت سالها در سطح مریخ فعالیت کرده و دادههای علمی ارزشمندی را به زمین ارسال کردهاند. این رباتها با استفاده از حسگرها، دوربینها، و ابزارهای علمی مختلف، اطلاعاتی در مورد ترکیب خاک، وجود آب، و حتی نشانههای احتمالی زندگی در مریخ جمعآوری کردهاند.
۲. فناوریهای کلیدی در رباتهای فضایی
برای فعالیت در محیطهای فضایی، رباتها به فناوریهای پیشرفتهای نیاز دارند. برخی از این فناوریها عبارتند از:
- سیستمهای ناوبری خودکار: این سیستمها به رباتها کمک میکنند تا در محیطهای ناشناخته حرکت کنند و از برخورد با موانع جلوگیری کنند. استفاده از الگوریتمهای هوش مصنوعی و یادگیری ماشین در این سیستمها، دقت و سرعت رباتها را افزایش داده است.
- انرژی: تأمین انرژی برای رباتهای فضایی یکی از چالشهای اصلی است. بسیاری از این رباتها از پنلهای خورشیدی استفاده میکنند، اما برخی نیز به باتریهای هستهای یا سایر منابع انرژی نیاز دارند.
- اتصال و ارتباط: ارتباط با زمین با تأخیر زمانی مواجه است، به خصوص در ماموریتهای دور از خورشید. برای حل این مشکل، رباتها باید قادر به تصمیمگیری مستقل باشند و در صورت نیاز، اقدامات خودکار انجام دهند.
- حسی و کنترل: رباتهای فضایی با استفاده از حسگرهای مختلف مانند دوربینها، لیزرها، و سنسورهای فشار و دما، اطلاعات محیط را جمعآوری و بر اساس آنها اقدامات لازم را انجام میدهند.
یکی از فناوریهای نوین در این زمینه، استفاده از رباتهای خودمختار است که میتوانند بدون دخالت مستقیم انسان، تصمیمگیری کنند. این رباتها با استفاده از دادههای جمعآوری شده، الگوریتمهای پیشرفته، و یادگیری از تجربه، میتوانند به صورت مستقل در محیطهای ناشناخته فعالیت کنند.
۳. انواع رباتهای فضایی و کاربردهای آنها
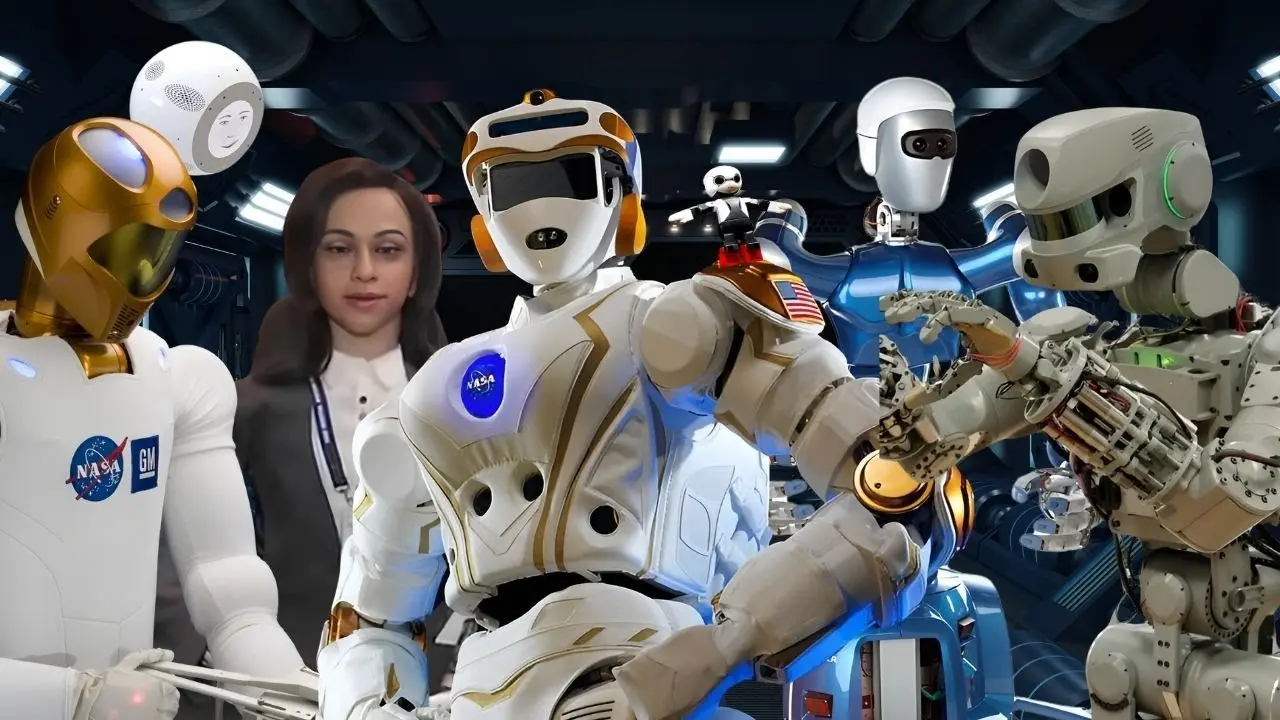
رباتهای فضایی در انواع مختلفی طراحی و ساخته میشوند، هر کدام با کاربردهای خاص خود. برخی از این انواع عبارتند از:
- مریخنوردها: این رباتها برای کاوش سطح سیارات مانند مریخ طراحی شدهاند. آنها با استفاده از چرخها یا سایر سیستمهای حرکت، میتوانند در سطح سیاره حرکت کنند و دادههای علمی جمعآوری کنند.
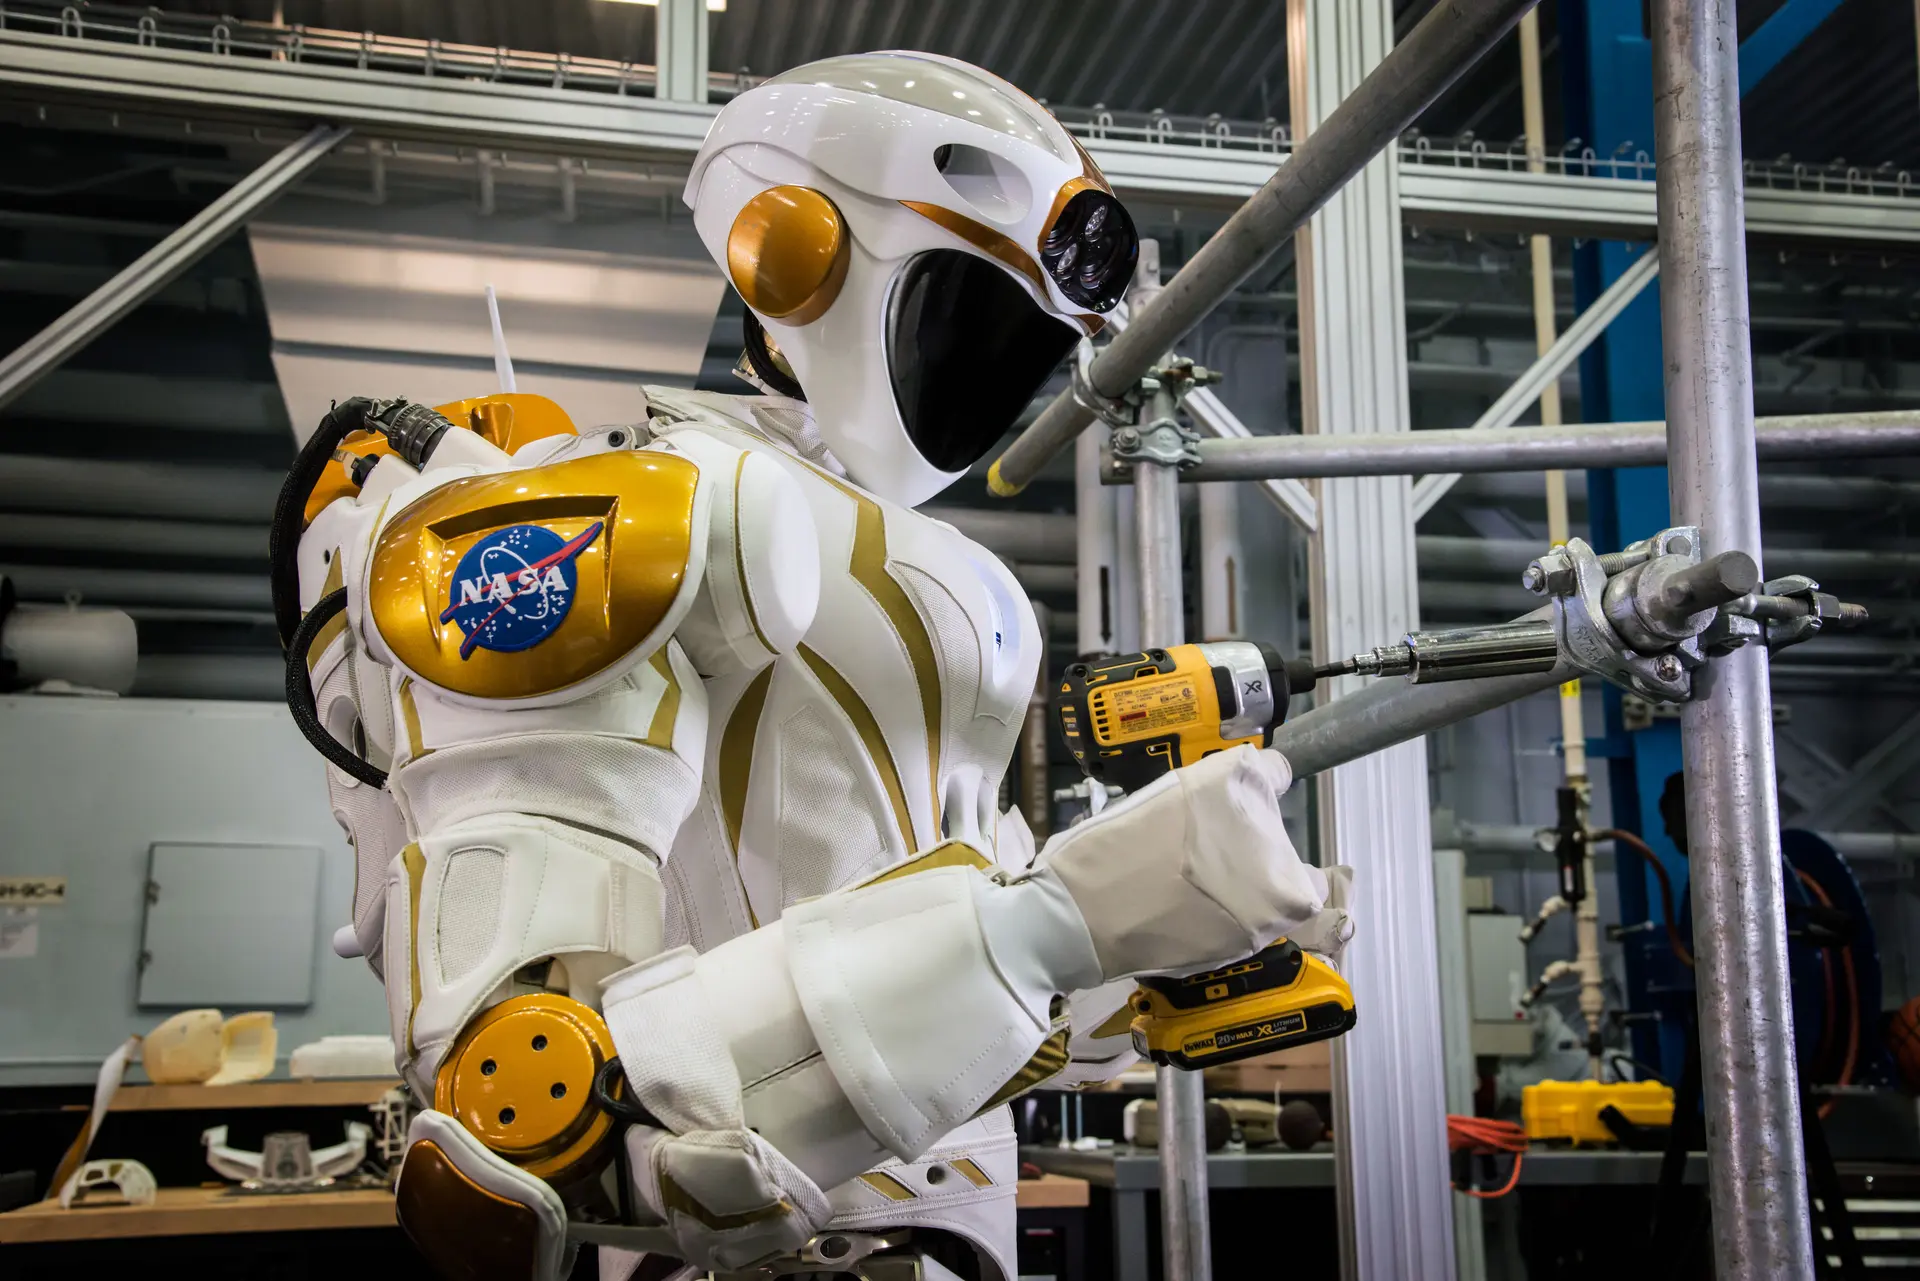
- رباتهای دسترو: این رباتها برای انجام کارهای دقیق و حساس در فضا استفاده میشوند. برای مثال، ربات کانادارم۲ در ایستگاه فضایی بینالمللی برای تعمیر و نگهداری استفاده میشود.
- کپسولهای نمونهبرداری: این رباتها برای جمعآوری نمونههای خاک یا سنگ از سطح سیارات یا قمرها استفاده میشوند. برای مثال، ماموریت اوسیریس-رکس نمونههایی از سیارک بنو را به زمین برگرداند.
- دروازههای فضایی: رباتهای بزرگ و پیچیدهای که در مدار زمین یا سایر سیارات قرار میگیرند و به عنوان ایستگاههای خدماتی برای فضاپیماها عمل میکنند.
هر یک از این رباتها با توجه به ماموریت خود، طراحی و تجهیز شدهاند. برای مثال، مریخنوردها باید قادر به تحمل شرایط سخت مریخ باشند، در حالی که رباتهای دسترو نیاز به دقت بالا در انجام کارهای دقیق دارند.
۴. چالشهای پیش روی رباتهای فضایی
در حالی که رباتهای فضایی توانستهاند در ماموریتهای مختلف موفق باشند، اما همچنان با چالشهای بسیاری روبرو هستند:
- تأخیر در ارتباط: به دلیل فاصله زیاد از زمین، ارسال دستورالعملها و دریافت دادهها با تأخیر زمانی مواجه است. این موضوع باعث میشود که رباتها باید به صورت مستقل عمل کنند.
- شرایط محیطی: دمای بسیار پایین یا بالا، تشعشعات، و گرانش کم یا صفر، میتواند بر عملکرد رباتها تأثیر منفی بگذارد.
- تغییرات غیرمنتظره: محیطهای فضایی بسیار دینامیک هستند و رباتها باید قادر به تطبیق با شرایط جدید باشند.
- سازگاری با تجهیزات: رباتها باید با تجهیزات مختلفی که در فضا استفاده میشوند، سازگار باشند و بتوانند در کنار آنها کار کنند.
برای حل این چالشها، دانشمندان و مهندسان در حال توسعه فناوریهای جدیدی هستند. برای مثال، استفاده از هوش مصنوعی و یادگیری عمیق میتواند به رباتها کمک کند تا بهتر با شرایط تغییرکننده محیط فضایی سازگار شوند.
۵. آینده رباتهای فضایی
با پیشرفت فناوری، رباتهای فضایی در آینده نقش بیشتری در اکتشاف و بهرهبرداری از فضا ایفا خواهند کرد. برخی از پیشبینیهای آینده شامل:
- استعمار مریخ: رباتها میتوانند در ساخت و نگهداری سکونتگاههای انسانی در مریخ کمک کنند و شرایط را برای حضور انسان آماده کنند.
- استخراج منابع: رباتها میتوانند در استخراج منابع معدنی و آب از سیارات و قمرها استفاده شوند.
- پزشکی فضایی: رباتهای پزشکی میتوانند در ایستگاههای فضایی برای درمان و نگهداری سلامت فضانوردان استفاده شوند.
- کاوش عمیق: رباتها میتوانند به اکتشاف سیارات دور و حتی خارج از منظومه شمسی بپردازند.
با توجه به پیشرفتهای اخیر، میتوان انتظار داشت که رباتهای فضایی در آینده نزدیک نقش کلیدی در اکتشاف و توسعه فضا ایفا کنند. این دستگاهها نه تنها به دانشمندان کمک میکنند تا اطلاعات بیشتری در مورد جهان اطراف خود کسب کنند، بلکه میتوانند به عنوان پیشگامان استعمار فضایی عمل کنند.
برای اطلاعات بیشتر در مورد آخرین پیشرفتهای فناوری فضایی و نقش رباتها در اکتشاف فضا، میتوانید به مقالات مرتبط در دیلی ۲۴ مراجعه کنید. این منابع میتوانند دیدگاههای جدیدی را در مورد آینده اکتشاف فضایی ارائه دهند و نشان دهند که چگونه رباتها میتوانند به عنوان شریکهای ارزشمندی برای انسانها در فضا عمل کنند.