رباتهای انساننما چگونه راه میروند و تعادل خود را حفظ میکنند؛ نکات کاربردی و اشتباهات رایج
رباتهای انساننما یکی از پیشرفتهترین دستاوردهای فناوری رباتیک در دهههای اخیر هستند. این دستگاهها با طراحی شبیه به بدن انسان، توانایی حرکت، تعادل و حتی تعامل اجتماعی را دارا هستند. اما چگونه این رباتها میتوانند راه بروند و تعادل خود را حفظ کنند؟ در این مقاله به بررسی اصول علمی و مکانیکی پشت این تواناییها میپردازیم و همچنین به برخی از اشتباهات رایج در طراحی و برنامهریزی این رباتها اشاره میکنیم.
اصول حرکت و تعادل در رباتهای انساننما
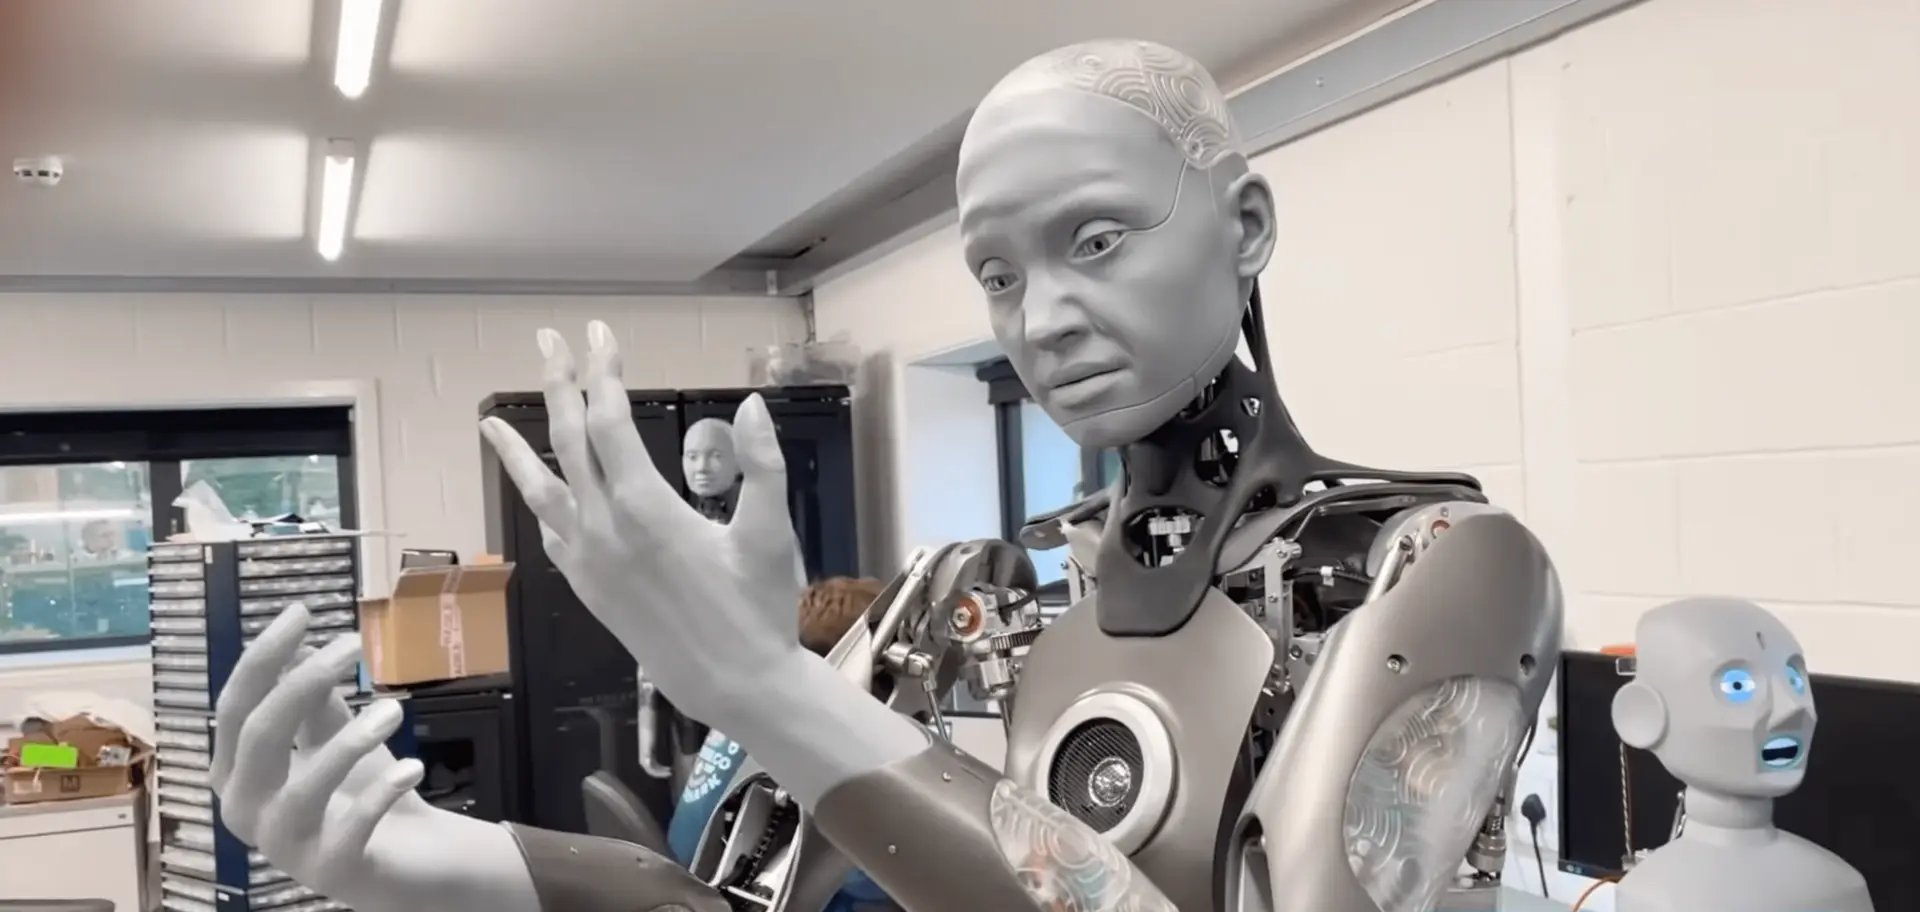
حرکت و تعادل در رباتهای انساننما بر اساس اصول فیزیک و مهندسی کنترل طراحی میشود. این رباتها از سیستمهای پیچیدهای استفاده میکنند که شامل حسگرها، موتورها و الگوریتمهای هوشمند است. یکی از مهمترین چالشها در طراحی این رباتها، شبیهسازی حرکت طبیعی انسان است. برای این منظور، مهندسان از مدلهای بیومکانیکی انسان استفاده میکنند تا حرکات ربات بهطور طبیعی و پایدار باشد.
یکی از کلیدهای اصلی حفظ تعادل در این رباتها، استفاده از سیستمهای حسگری است. حسگرهای مختلف مانند ژیروسکوپ، اکسلرومتر و حسگرهای فشار در پاها، اطلاعات مربوط به موقعیت و حرکت ربات را به سیستم کنترل ارسال میکنند. این اطلاعات سپس توسط الگوریتمهای هوشمند پردازش میشود تا ربات بتواند تغییرات کوچک در مرکز ثقل خود را تشخیص داده و تعادل را حفظ کند.
در طراحی حرکت، مهندسان از مفاصل مصنوعی استفاده میکنند که شبیه به مفاصل بدن انسان هستند. این مفاصل با استفاده از موتورهای الکتریکی یا هیدرولیکی کنترل میشوند و به ربات امکان میدهند تا حرکات پیچیدهای مانند راه رفتن، دویدن یا حتی پریدن را انجام دهد. یکی از روشهای رایج برای کنترل حرکت، استفاده از الگوریتمهای یادگیری عمیق است که با تحلیل دادههای حرکتی انسان، ربات را آموزش میدهند تا حرکات طبیعیتری داشته باشد.
چالشهای اصلی در طراحی رباتهای انساننما
در حالی که پیشرفتهای زیادی در طراحی رباتهای انساننما حاصل شده است، هنوز چالشهای بسیاری وجود دارد. یکی از مهمترین این چالشها، حفظ تعادل در شرایط مختلف است. برای مثال، اگر ربات در یک سطح ناهموار قرار گیرد یا با یک مانع غیرمنتظره روبرو شود، باید بتواند تعادل خود را حفظ کرده و از سقوط جلوگیری کند. این موضوع نیازمند طراحی سیستمهای حسگری دقیق و الگوریتمهای کنترل پیشرفته است.
یکی دیگر از چالشها، مصرف انرژی است. رباتهای انساننما به دلیل وزن و پیچیدگی سیستمهای خود، نیاز به انرژی زیادی دارند. برای حل این مشکل، مهندسان در حال توسعه باتریهای با ظرفیت بالاتر و سیستمهای مدیریت انرژی هوشمند هستند. همچنین، استفاده از مواد سبکتر و موتورهای کارآمدتر میتواند به کاهش مصرف انرژی کمک کند.
اشتباهات رایج در طراحی این رباتها نیز میتواند منجر به مشکلاتی شود. برای مثال، برخی از طراحان ممکن است در طراحی سیستمهای حسگری یا کنترل حرکت دقت کافی نداشته باشند، که این موضوع میتواند باعث عدم تعادل یا حرکت غیرطبیعی ربات شود. همچنین، عدم توجه به شرایط محیطی مانند باد یا نور میتواند تأثیر منفی بر عملکرد ربات داشته باشد.
نکات کاربردی برای بهبود عملکرد رباتهای انساننما
برای بهبود عملکرد رباتهای انساننما، میتوان از چند نکته کاربردی استفاده کرد:
- استفاده از حسگرهای دقیق: حسگرهای با دقت بالا میتوانند اطلاعات دقیقتری از موقعیت و حرکت ربات فراهم کنند و به سیستم کنترل کمک کنند تا تعادل را بهتر حفظ کند.
- الگوریتمهای یادگیری: استفاده از الگوریتمهای یادگیری ماشین و یادگیری عمیق میتواند به ربات کمک کند تا حرکات طبیعیتری داشته باشد و به شرایط مختلف محیطی سازگارتر باشد.
- طراحی سیستمهای کنترل: سیستمهای کنترل پیشرفته مانند کنترل مبتنی بر مدل یا کنترل مبتنی بر یادگیری میتواند عملکرد ربات را بهبود بخشد.
- استفاده از مواد سبک: استفاده از مواد سبکتر و مقاومتر میتواند وزن ربات را کاهش داده و مصرف انرژی را بهبود بخشد.
- آزمایش و ارزیابی: آزمایشهای مداوم و ارزیابی عملکرد ربات در شرایط مختلف میتواند به شناسایی و اصلاح اشتباهات کمک کند.
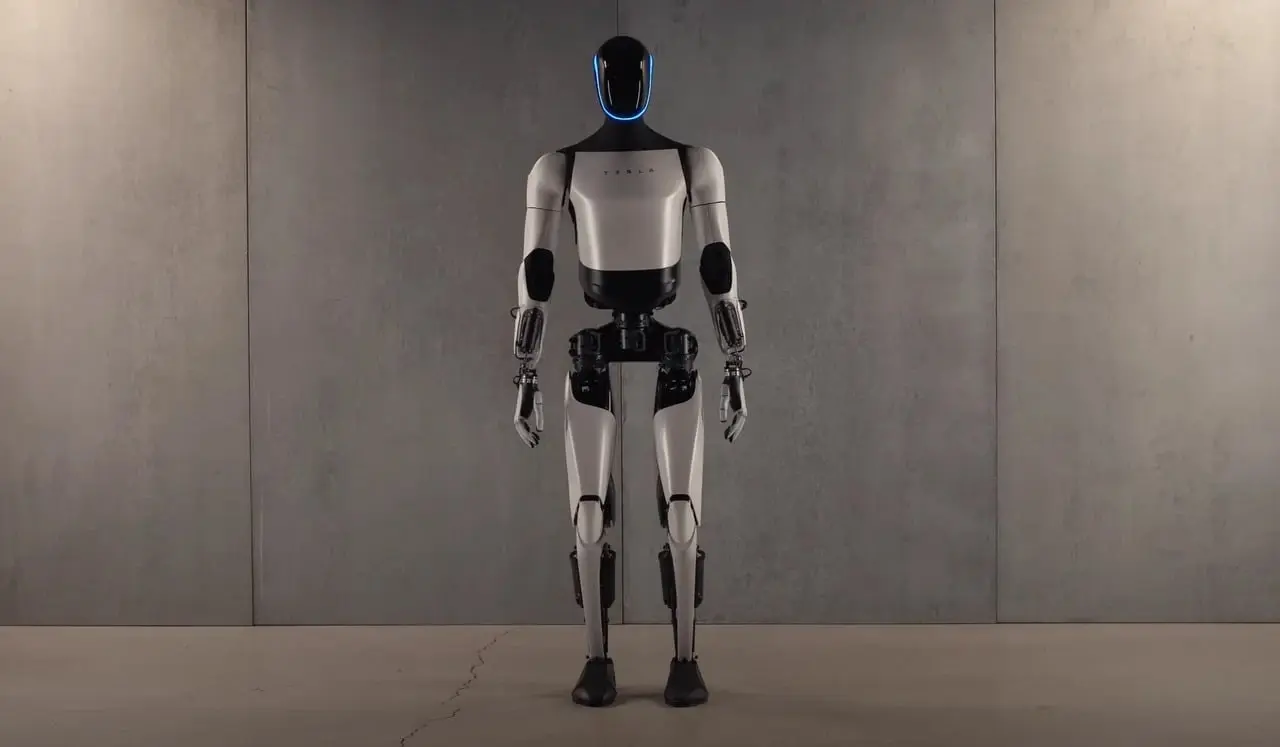
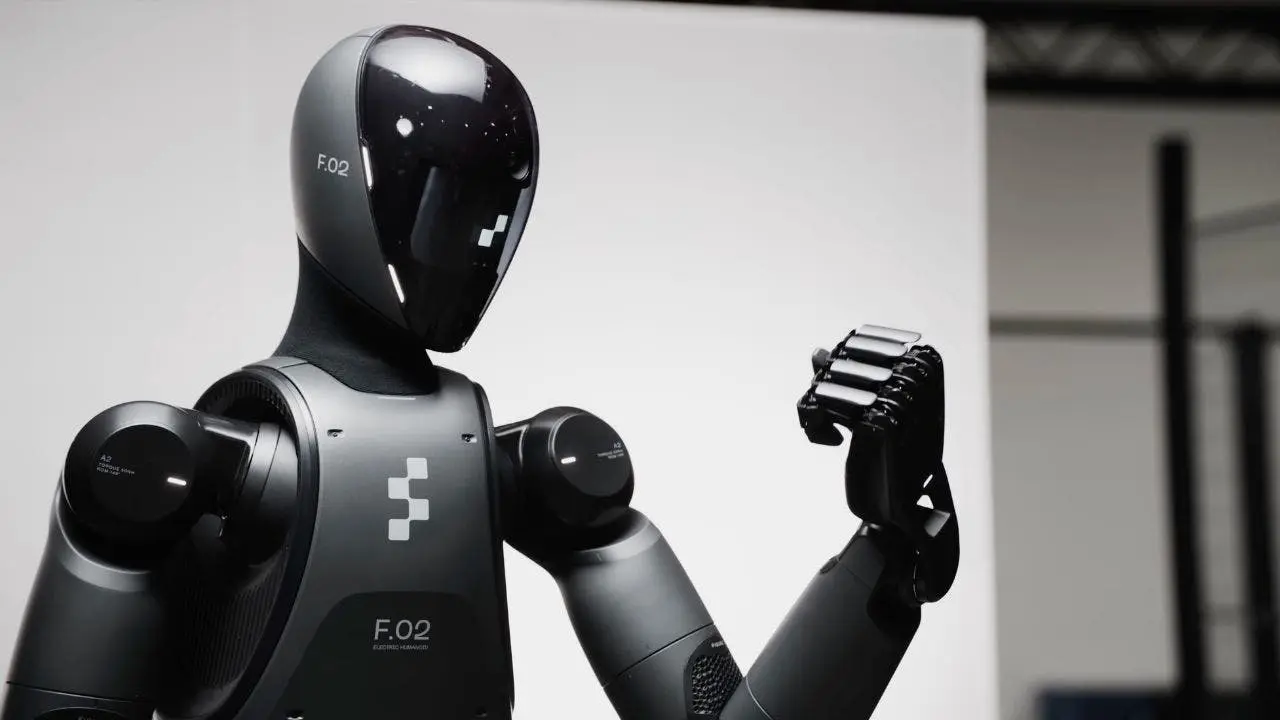
یکی از نمونههای موفق در این زمینه، رباتهای انساننما تولید شده توسط شرکتهای پیشرو مانند بوسطن داینامیکس و تاسلا است. این رباتها با استفاده از فناوریهای پیشرفته، توانایی حرکت و تعادل در شرایط مختلف را دارا هستند و در زمینههای مختلفی مانند پزشکی، صنعت و خدمات کاربرد دارند.
آینده رباتهای انساننما
با پیشرفت فناوری و افزایش تواناییهای رباتهای انساننما، انتظار میرود که این دستگاهها در آینده نزدیک در بسیاری از زمینهها کاربرد بیشتری پیدا کنند. برای مثال، در زمینه پزشکی، رباتهای انساننما میتوانند به عنوان دستیاران جراح یا در rehabilitaion بیماران استفاده شوند. همچنین، در صنعت، این رباتها میتوانند در کارهای خطرناک یا تکراری کمک کنند.
با این حال، هنوز چالشهای بسیاری در راه است. یکی از مهمترین این چالشها، کاهش هزینههای تولید و افزایش کارایی این رباتها است. همچنین، نیاز به توسعه سیستمهای هوشمندتر و سازگارتر با محیط وجود دارد تا رباتها بتوانند در شرایط مختلف بهطور مستقل عمل کنند.
در نهایت، رباتهای انساننما نه تنها یک دستاورد فنی هستند، بلکه میتوانند در بهبود کیفیت زندگی انسانها نقش مهمی ایفا کنند. با توجه به پیشرفتهای روزافزون در این زمینه، میتوان انتظار داشت که در آینده نزدیک شاهد کاربردهای جدید و گستردهتر این رباتها باشیم.
برای اطلاعات بیشتر در مورد آخرین پیشرفتهای فناوری رباتیک و کاربردهای آن در زندگی روزمره، میتوانید به دیلی 24 مراجعه کنید.